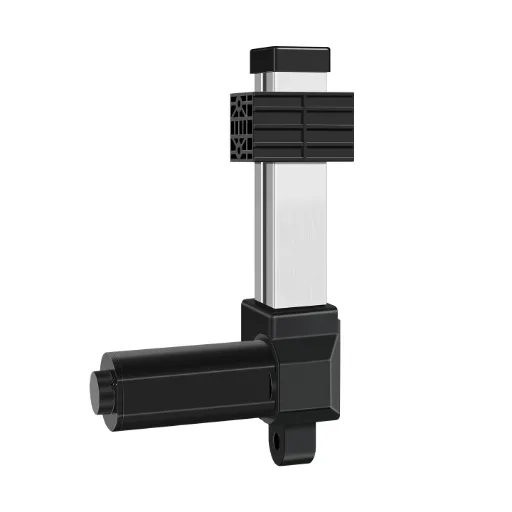
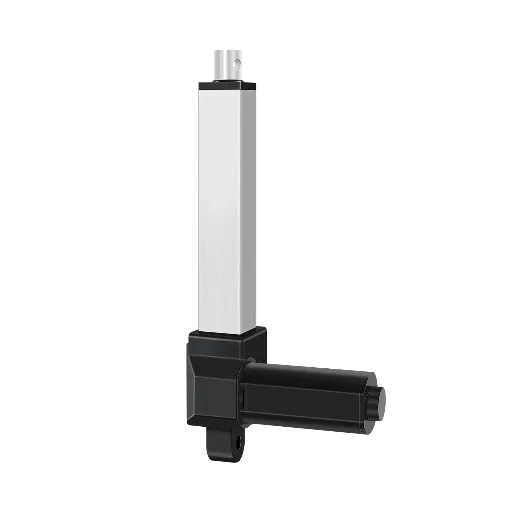
Eine AGV-Hebebühne hebt 200 kg Autoteile an, hält sie für einen Scanner in der Schwebe, senkt sie dann wieder ab und beginnt von vorne – und das hunderte Male pro Schicht. Jeder Schritt dieses Zyklus hängt von einer bestimmten Komponentenklasse ab. Die meisten Diskussionen zur Beschaffung beginnen am selben Punkt: Welcher Roboterantriebstyp, angetrieben von welcher Energiequelle, hält diesen Einsatzbedingungen stand?
Was ein Roboteraktuator ist: Die drei Antriebsquellen
Ein Aktuator ist die Komponente, die gespeicherte Energie in eine gesteuerte Bewegung umwandelt. Bei einem Roboter äußert sich diese Bewegung beispielsweise in der Drehung eines Gelenks, dem Anheben einer Hebebühne, dem Schließen eines Greifers oder dem Rollen eines Fahrgestells. Motoren, Zylinder und Getriebe sind allesamt Bestandteile der Lösung, doch die erste entscheidende Frage ist einfacher: Woher kommt die Energie?
Elektrische Antriebe nutzen einen Elektromotor, meist über ein Getriebe und eine Spindel oder eine Zahnradstufe, um eine Bewegung zu erzeugen. Sie sind in der modernen Robotik der Standard, da Strom einfach zuzuführen, leicht zu steuern und einfach zu messen ist. Positionsrückmeldung und Stromüberwachung sind dabei quasi kostenlos.
Hydraulikantriebe treiben einen Kolben mit unter Druck stehender Flüssigkeit aus einer Pumpstation an. Keine andere Technologie erreicht eine vergleichbare Leistungsdichte, weshalb sie nach wie vor in Baumaschinen und schweren Pressen zum Einsatz kommen. Der Nachteil ist ein kompletter Hydraulikkreislauf: Pumpe, Ventile, Schläuche, Filter sowie ein Wartungsplan, der auf die Vermeidung von Leckagen ausgerichtet ist.
Pneumatische Antriebe bewegen einen Kolben mit Druckluft. Sie sind schnell, unempfindlich und kostengünstig pro Zyklus, und Ausfälle der Druckluftversorgung sind in der Regel sicher. Die Schwäche liegt in der Steuerung: Da Luft komprimierbar ist, ist die Positionierung in der Mitte des Hubs ungenau, es sei denn, man fügt eine externe Messung hinzu, was die Einfachheit teilweise zunichte macht.
Neben diesen drei gibt es noch einige neuere Familien. Piezoelektrische Stapel, Drähte aus Formgedächtnislegierungen und weiche Elastomer-Aktuatoren lösen Nischenprobleme in der Mikromanipulation und bei nachgiebigen Greifern. Sie sind für die Forschung und spezielle Anwendungen von Bedeutung, haben jedoch die „großen Drei“ in der Produktionsrobotik noch nicht verdrängt.
Die drei Energiequellen auf einen Blick
| Dimension | Elektrisch | Hydraulik | Pneumatisch |
|---|---|---|---|
| Bewegungsgenauigkeit | Hoch, unterstützt Regelung mit Rückkopplung | Mäßig, beeinflusst durch die Kompressibilität der Flüssigkeit und die Ventilsteuerung | Gering bis mäßig, schlechte Positionierung in der Mitte des Hubs |
| Systemabhängigkeit | Nur Stromverkabelung | Pumpstation, Ventile, Schläuche, Filteranlage | Luftkompressor, FRL-Einheiten, Druckluftleitungen |
| Schwerpunkt der Instandhaltung | Schmierung und Verschleiß der Schraube | Leckagevermeidung und Zustand der Flüssigkeit | Verschleiß von Dichtungen und Luftqualität |
| Typische Roboter | Die meisten Industrieroboter, AMRs, Cobots, Greifer | Schwermaschinen, Hochkraft-Prüfstände, große Pressroboter | Pick-and-Place-Endpunkte, Spannvorrichtungen, einfache Anschläge |
Eine Sortierregel zieht sich wie ein roter Faden durch den Rest dieses Leitfadens: Die drei Energiequellen bilden lediglich die erste Achse. Bewegungsform, Kraftübertragung und Rückkopplung unterteilen jede Produktfamilie weiter, und diese Unterteilungen sind ausschlaggebend für die meisten konkreten Auswahlen.
Anpassung der Aktuatortypen an die Roboteraufgaben
Gehen Sie von der Aufgabe aus, nicht vom Katalog. Ein Roboter stellt je nach Position seiner Aktuatoren vier unterschiedliche Anforderungen an diese, und jede Position hat ihre eigene Logik.
Gelenke: Drehantriebe mit Präzisionsgetrieben
Ein Gelenk benötigt Drehmoment in einem engen Spielbereich sowie eine Positionierung, die auch nach Millionen von Umkehrvorgängen präzise bleibt. Diese Kombination ist der Grund, warum Präzisionsgetriebestufen hier dominieren. Harmonic-Antriebe halten das Spiel im einstelligen Bogenminutenbereich und eignen sich für kompakte Handgelenk- und Cobot-Gelenke. Planetengetriebe bieten mehr Drehmoment pro Dollar und kommen auch mit schmutzigeren Umgebungen zurecht. Zykloidalgetriebe (RV-Stufen) absorbieren Stoßbelastungen in schwereren Industriarmen. Eine Eigenschaft ist wichtiger als jede Angabe im Datenblatt: die Rücktreibbarkeit. Ein Gelenk, das äußeren Kräften nachgibt, ist im Umfeld von Menschen sicherer und lässt sich leichter kraftgesteuert betätigen, während ein steifes, nicht rücktreibbares Gelenk zwar seine Position hält, sich aber der Umgebung widersetzt. Große, langsame Gelenke sind die Ausnahme, die die Regel bestätigt: Bei einigen schweren Maschinen werden sie über einen Linearzylinder angetrieben, der über ein Gestänge wirkt.
Heben und Schieben: Linearantriebe
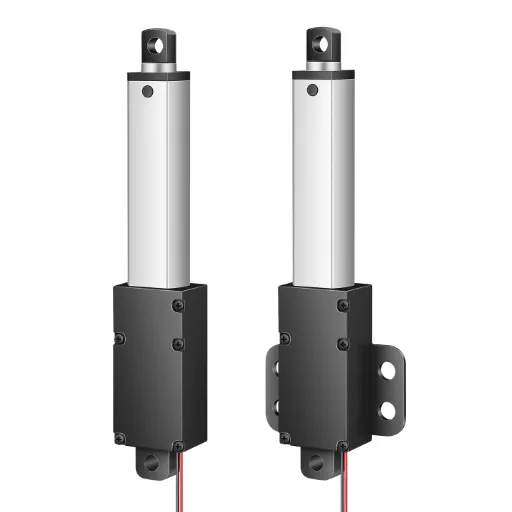
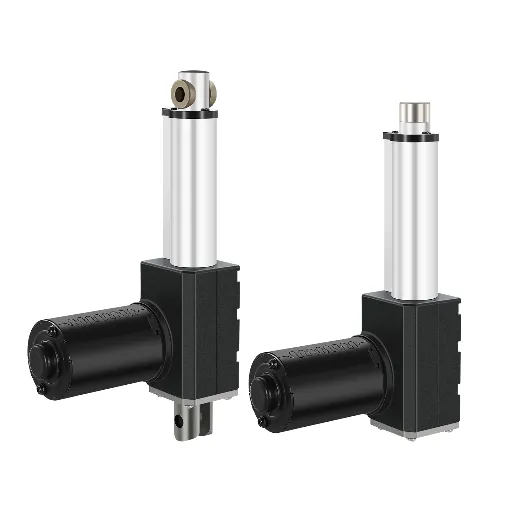
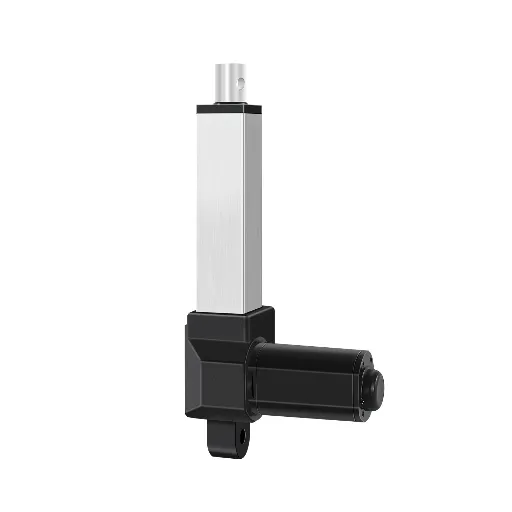
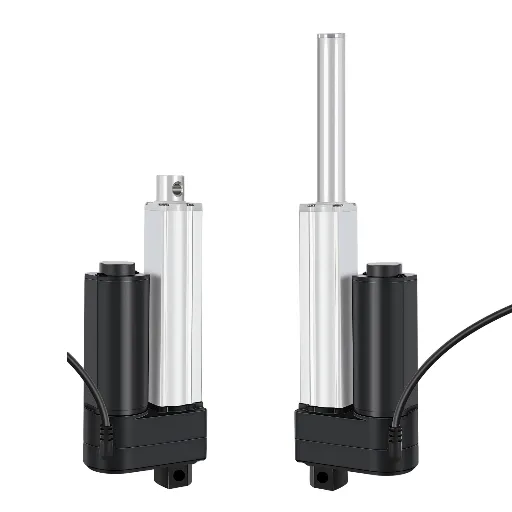
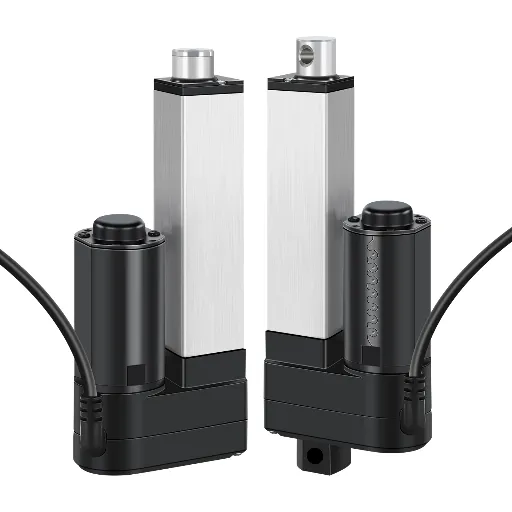
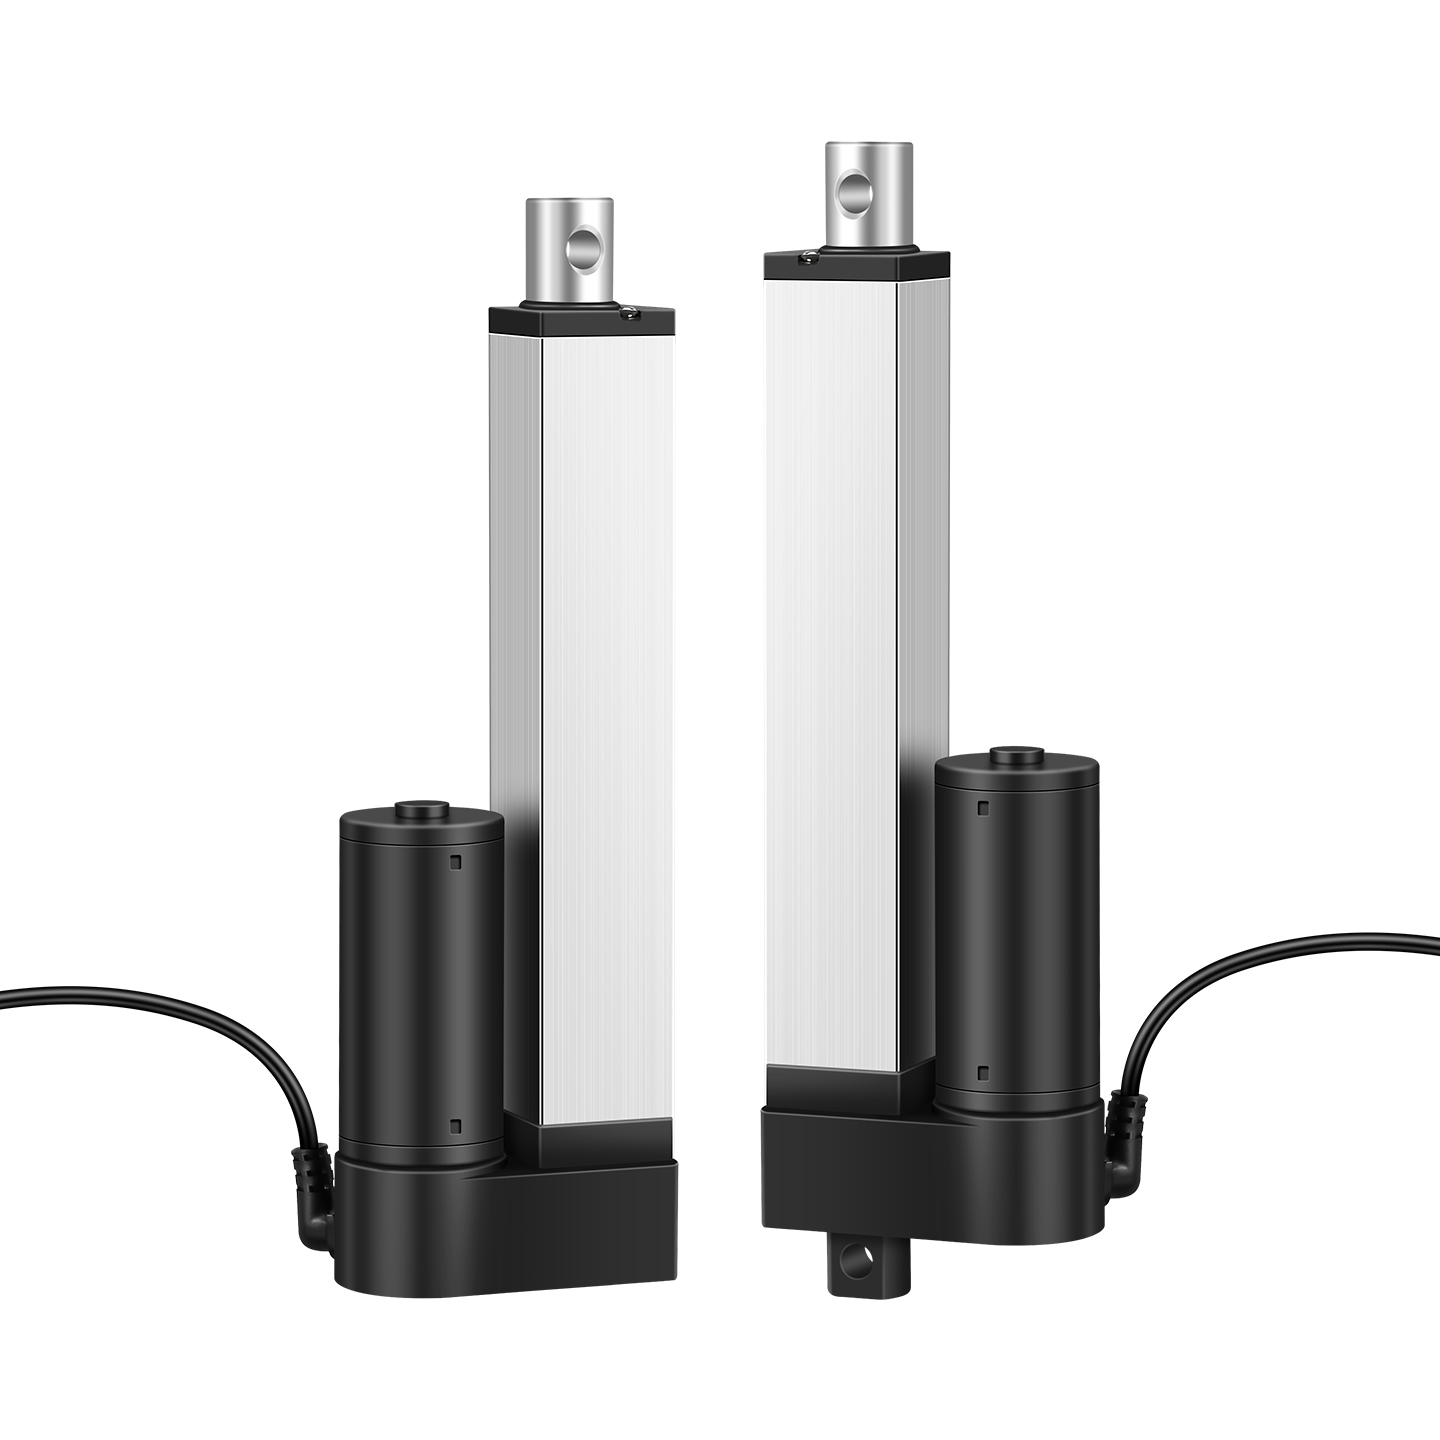
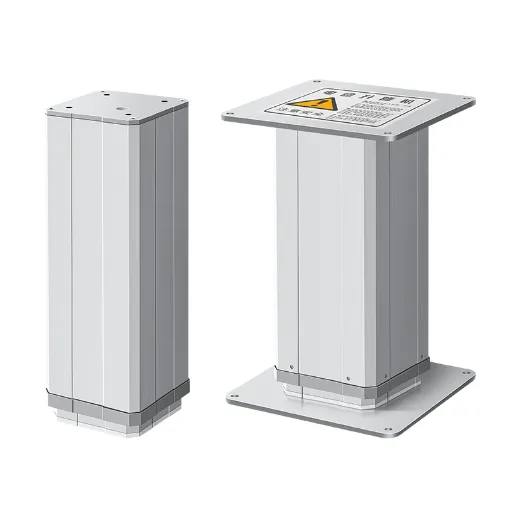
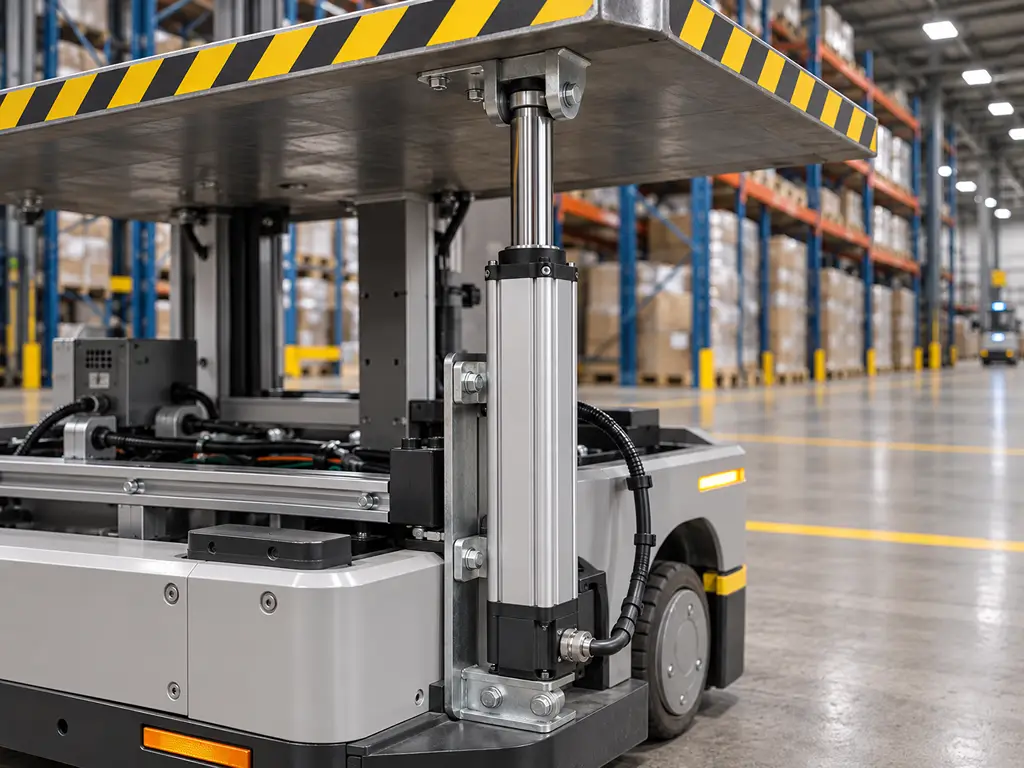
Eine Hubbühne oder ein Schieber arbeitet geradlinig. Ein Linearantrieb erzeugt diese Bewegung direkt und macht das Getriebe überflüssig, das man sonst um einen Rotationsmotor herum aufbauen müsste. Schubkraft und Hub legen den Leistungsbereich fest. Allgemeine Industriekataloge decken einen weiten Bereich ab: Mikrostufen mit etwa 20 bis 150 N, mittelgroße Kolbenstangen von etwa 100 bis 2.500 N und schwere Kolbenstangen bis zu 6.000 N. Die Hübe reichen von einigen zehn Millimetern bis zu 1.000 mm und sind auf Anfrage auch länger erhältlich. Geschwindigkeiten im Bereich von 5 bis 100 mm/s decken die meisten Handhabungszyklen ab. Die versteckte Anforderung ist die Koordination. Zwei Hubtische, die eine Plattform anheben, müssen sich gegenseitig synchronisieren, und ein Lager-Shuttle, das jedes Mal auf dieselbe Höhe zurückkehren muss, benötigt einen Positionsspeicher. Beide Verhaltensweisen beruhen auf Rückkopplung, nicht auf Schubkraft, weshalb der folgende Abschnitt zur Rückkopplung so große Bedeutung hat.
Greiftechnik: Kompakte Aktuatoren und elektrische Greifer
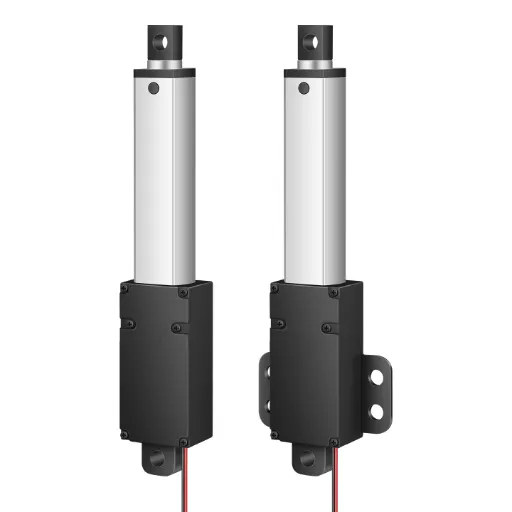
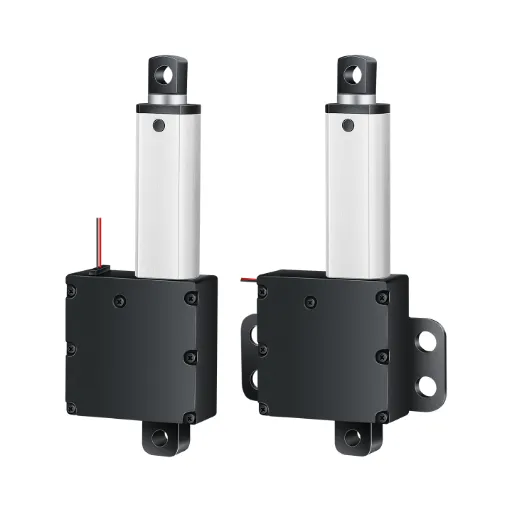
Ein Greifer nimmt nur wenig Platz am Roboter ein und arbeitet mit kurzen Hüben. Mikro-Linearantriebe der Klasse 20 bis 150 N, die manchmal kürzer als ein Finger sind, treiben Zweibackengreifer, Werkzeugwechsler und kleine Klappen an. Was eine gute Greiferachse von einem Spielzeug unterscheidet, ist die Kraftregelung: Sie erkennt, wann die Backen Kontakt aufnehmen, und begrenzt die Klemmkraft, damit die Teile gehalten, aber nicht beschädigt werden. Bei einigen Pick-and-Place-Anwendungen mit hoher Taktzahl setzt sich Druckluft aufgrund ihrer Einfachheit und ihres Preises noch durch, doch elektrische Greifer übernehmen den Einsatz, sobald die Teileanordnung variiert und die Kraft angepasst werden muss.
Fahrwerk und Antrieb: Räder, Lenkung und integrierte Baugruppen
Mobile Plattformen setzen andere Prioritäten: Effizienz geht vor Kraft, da jedes Watt aus einer Batterie stammt. Radantriebe kombinieren Motoren mit Getrieben, die für den Dauerbetrieb ausgelegt sind. Integrierte Einheiten, die Motor, Getriebe und Encoder in einem Gehäuse vereinen, sind mittlerweile der Standard für Antriebsräder von AGVs und AMRs. Lenksäulen und Federungsversteller basieren auf denselben kompakten elektrischen Einheiten wie Hubtische. Zwei Details unterscheiden den mobilen vom stationären Einsatz. Bremsen halten einen beladenen Roboter bei ausgeschalteter Stromversorgung auf einer Steigung still. Die Steuerungsintegration spielt hier eine größere Rolle, da mobile Roboter über Frameworks wie ros2_control gesteuert werden und nicht über eigenständige SPS-Logik.
Zuordnung von Aufgaben zu Typen
| Roboteraufgabe | Aktuator erster Wahl | Entscheidende Parameter | Wo bei der Auswahl Fehler passieren |
|---|---|---|---|
| Gelenkrotation | Präzisionsdreheinheit: harmonische, planetengetriebene oder RV-Stufe | Drehmomentdichte, Spiel, Rücklauffähigkeit | Die Rückfahrbarkeit außer Acht lassen und sich dann später mit Sicherheits- und Kraftsteuerungsproblemen auseinandersetzen |
| Anheben und schieben | Elektrischer Linearantrieb mit Positionsrückmeldung | Schubkraft, Hub, Geschwindigkeit, Synchronisation zwischen den gepaarten Einheiten | Dimensionierung der Axialkraft unter Vernachlässigung des Arbeitszyklus und der Seitenbelastung |
| Fesselnd | Kompakter elektrischer Stellantrieb oder elektrischer Greifer | Kurzer Hub, kompakte Bauweise, Regelung der Anpresskraft | Kraftmessung und Markierung von Bauteilen |
| Mobile Festplatte | Integrierter Radantrieb mit Encoder und Bremse | Kontinuierliche Effizienz, Bremshaltefunktion, Kompatibilität mit Steuerungsarchitekturen | Die Entscheidung für einen Motor mit festem Arm als Lösung für das Fahrwerk betrachten |
Die obige Zuordnung ist ein erster Anhaltspunkt, kein festes Gesetz. Dieselbe Hubaufgabe lässt sich mit einer linearen Stange, einem Drehtisch in Kombination mit einem Gestänge oder einem Scherenmechanismus lösen. Platzbedarf, Anforderungen an die Rückkopplung und das Budget entscheiden darüber, welche Variante zum Einsatz kommt.
Warum die Elektrotechnik die moderne Robotik dominiert – und wo dies nicht der Fall ist
Es lohnt sich, einmal auf das Ausmaß hinzuweisen, das hinter diesem Leitfaden steht. Die International Federation of Robotics meldet für das Jahr 2025 eine Rekordzahl von fünf Millionen Industrierobotern, die in Fabriken im Einsatz sind – ein Anstieg um 9 Prozent. Allein in diesem einen Jahr wurden mehr als 600.000 neue Einheiten in Betrieb genommen (Internationaler Robotikverband, 2026). Nahezu jede dieser Maschinen wird elektrisch angetrieben, und die Gründe dafür sind mechanischer Natur und haben nichts mit Modetrends zu tun.
Das Ausmaß des Wandels
Quelle: IFR World Robotics 2026
Der erste Grund ist die Steuerung. Elektrische Antriebe lassen sich problemlos in Regelkreise integrieren. Ein Encoder oder Hall-Sensor meldet die Position, und ein Antrieb schließt den Regelkreis. Synchronisiertes Heben, Positionsspeicher und sanfte Stopps lassen sich dann per Software einstellen. Bei Ventilen lässt sich dies nur erreichen, indem man Messgeräte am Zylinder anbringt, und diese zusätzliche Hardware macht den ursprünglichen Kostenvorteil der Druckluftantriebe zunichte.
An zweiter Stelle steht die Integration. Da ein Roboter ohnehin eine Stromversorgung benötigt, lassen sich elektrische Antriebe ohne Pumpenraum, Luftaufbereitungsanlagen oder Flüssigkeitsentsorgung in das bestehende System integrieren. Mobile Plattformen machen dies entscheidend: Ein AMR kann keine Hydraulikaggregat hinter seinem Akku herziehen.
Wartung und Gesamtkosten sind der dritte Grund. Hydrauliksysteme halten zwar den Kraftrekord, verlangen dafür aber ihren Preis in Form von Leckagen, Filteraufwand und Flüssigkeitsmanagement. Pneumatik ist in der Anschaffung günstig, doch dafür zahlt man mit Kompressibilität: Eine schlechte Steuerung in der Mitte des Hubs führt zu Ausschuss und verlängert die Rüstzeit. Elektrische Antriebe kosten pro Newton zunächst mehr, im Jahresdurchschnitt bei Betrieb im Regelkreis jedoch weniger.
Diese Dominanz hat jedoch ihre Grenzen. Die Hydraulik hat nach wie vor die Nase vorn, wenn es um extreme Kraftdichte geht, wie beispielsweise beim Pressen, Umformen und bei schweren mobilen Maschinen. Die Pneumatik ist nach wie vor die erste Wahl, wenn Eigensicherheit gefragt ist: funkenfreier Betrieb in explosionsgefährdeten Bereichen, einfache und abwaschbare Endpunkte sowie ein ausfallsicherer Rückzug bei Luftabschaltung. Selbst an der Forschungsfront ist die Frage noch offen. Entwickler humanoider Roboter bevorzugen derzeit elektrische Rotations- und Linearantriebe, doch die Debatte über muskelähnliche Aktuatoren im Vergleich zu herkömmlichen Motorantrieben ist noch lange nicht entschieden.
Entscheidungsregel
Entscheiden Sie sich für Elektro, wenn Die Aufgabe erfordert eine Positionssteuerung, eine Koordination zwischen den Achsen oder Daten über die eigene Bewegung.
Behalten Sie die hydraulische oder pneumatische Ausführung bei für Aufgaben mit extrem hoher Kraftdichte und eigensicheren Anwendungen, bei denen es nicht auf Feinfühligkeit bei der Steuerung ankommt.
Bevor Sie Ihre nächste Anfrage für Antriebe stellen, teilen Sie uns bitte Ihren tatsächlichen Arbeitszyklus und Hub mit, damit Sie eine Auslegungsempfehlung von einem Ingenieur erhalten – statt einer Angabe aus der Katalogtabelle.
Meinen Arbeitszyklus überprüfenDatenblatt vs. Realität: Auswahl eines elektrischen Linearantriebs
Sobald man sich für einen elektrischen Linearantrieb entschieden hat, beginnt die Auswahlarbeit. Diese läuft an drei Fronten gleichzeitig ab: Antrieb, Rückmeldung und Betriebsgrenzen. In den technischen Datenblättern werden die ersten beiden Aspekte ehrlich beschrieben, der dritte hingegen kaum.
Getriebe und Motortyp
Die im Inneren befindliche Spindel bestimmt die Eigenschaften des Stellantriebs. Gewindespindeln (Trapezgewindespindeln) sind kostengünstig und selbsthemmend, wodurch sie Lasten auch ohne Stromversorgung in Position halten – allerdings auf Kosten eines geringeren Wirkungsgrads und einer kürzeren Lebensdauer bei Dauerbetrieb. Kugelumlaufspindeln führen die Kugeln im Kreislauf, um die Reibung zu verringern, sodass sie schneller und kühler laufen und eine längere Lebensdauer haben; allerdings sind sie rücktreibbar und teurer. Planetenrollengewindetriebe tragen die schwersten Lasten und weisen bei kompakten Durchmessern die längste Lebensdauer auf, weshalb sie in der Luft- und Raumfahrt sowie in der Schwerindustrie zum Einsatz kommen. Die Wahl des Motortyps ist eine schnellere Entscheidung. Bürstenmotoren minimieren die Kosten. Bürstenlose Motoren tauschen einen zusätzlichen Treiber gegen eine längere Lebensdauer ein. Schrittmotoren halten die Position im offenen Regelkreis kostengünstig, während Servomotoren den Regelkreis schließen, wenn es auf Genauigkeit ankommt. Eine für hohe Beanspruchung ausgelegte Industriestange mit integrierten Endschaltern deckt einen großen Teil der Handhabungsaufgaben ab, ohne dass eine kundenspezifische Konstruktion erforderlich ist.
Rückmeldung und Steuerung
Rückmeldung ist das, was eine sich bewegende Stange zu einer messbaren Achse macht. Mit nichts weiter als integrierten Endschaltern erreicht der Aktuator sicher seine Endlagen und hält dort an. Ein Potentiometer meldet die analoge Position an jeder Stelle des Hubs, was für die Niveauregelung und einfache Überwachung ausreicht. Hall-Sensoren senden digitale Impulse, die eine Steuerung zu wiederholbaren Positionen zählt; dies ist die praktische Grundlage für Speicherpositionen und dafür, dass gekoppelte Aktuatoren synchron bleiben. Encoder erhöhen die Auflösung noch einmal und unterstützen eine echte Regelung im geschlossenen Regelkreis mit SPSen und Bewegungssteuerungen, einschließlich mobiler Plattformen auf Basis von ros2_control. Passen Sie die Rückmeldungsoption an das tatsächlich benötigte Verhalten an. Jeder Schritt nach oben kostet Geld und Verkabelungsaufwand. Die Speicherung von Höhenpositionen und die Synchronisation zweier Aktuatoren sind die häufigsten praktischen Anforderungen, und Hall-Rückmeldung ist hierfür die bewährte Lösung.
Anwendungsgrenzen bei fehlgeschlagenen Auswahlen
Drei Faktoren sind für die meisten Ausfälle im Feld verantwortlich, und keiner davon wird in einem typischen Datenblatt als Warnung aufgeführt.
Zunächst zur Einschaltdauer. Ein Stangenantrieb, der auf einer Werkbank reibungslos arbeitet, kann in der Produktion dennoch überhitzen. Die meisten Stangenantriebe sind für eine Einschaltdauer von etwa 10 Prozent ausgelegt, was einem Dauerbetrieb von etwa 2 Minuten entspricht. Rechnen Sie Ihren tatsächlichen Zyklus vor der Auswahl in einen Prozentsatz der Einschaltdauer um. Das statische Halten unterscheidet sich vom dynamischen Zyklusbetrieb, und kurze Tests verschleiern diesen Unterschied vollständig.
Berechnung des Tastverhältnisses
6 s Hub in einem 60 s-Zyklus
= 10%-Betriebsart
Sicher: Der Motor benötigt in jedem Zyklus 90% zum Abkühlen.
Derselbe 6-Sekunden-Hub in einem 15-Sekunden-Zyklus
= 40%-Einsatz
Über die Nennleistung hinaus: Der Motor überhitzt sich.
Seitliche Belastung an zweiter Stelle. Stangenantriebe sind für Schubkräfte entlang ihrer Achse ausgelegt, nicht für Biegebelastungen. Seitliche Belastungen entstehen durch schräge Montage, nicht abgestützte Werkzeuge oder festsitzende geführte Lasten; sie verschleißen Dichtungen und Gewinde und führen zu frühen, wiederholten Ausfällen über eine gesamte Charge hinweg. Stellen Sie sicher, dass die Montage über den gesamten Hub hinweg parallel verläuft, und bringen Sie an allen Teilen, die schwer genug sind, um sich nicht von Hand bewegen zu lassen, eine externe Führung an.
Schutzart und Umgebung an dritter Stelle. Herkömmliche Industriestangen liegen im Bereich von IP42 bis IP54, was Schutz vor Staub und Spritzwasser bietet, jedoch keine Abwaschbarkeit gewährleistet. Im Bereich zwischen IP65 und IP67 wird die Abdichtung eher zu einer konstruktiven Herausforderung als zu einer bloßen Erhöhung der Spezifikation. Temperaturbereiche von etwa -20 bis 65 °C decken die meisten Innenanwendungen ab, jedoch nicht Gießereien oder Tiefkühlräume. Überprüfen Sie die tatsächliche Schutzart und die Prüfgrundlagen für Ihre Umgebung, einschließlich der Einbaulage, denn ein belüftetes Gehäuse der Schutzart IP54, das nach oben zeigt, ist nicht dasselbe Produkt wie eines, das seitlich ausgerichtet ist.
Angaben zum Schub sollten mit der gebotenen Skepsis betrachtet werden. Der Nennschub ist in dieser Branche ein großzügig angesetzter Wert. Umsichtige Käufer messen die tatsächliche Kraft bei der Abnahme. Verlangen Sie die Prüfgrundlagen für alle Schubangaben, die für Ihre Anwendung von Bedeutung sind.
Checkliste für Vorbestellungen
- Der Arbeitszyklus wurde anhand des tatsächlichen Produktionszyklus berechnet, nicht anhand eines Prüfstandstests.
- Seitenbelastungsweg bestätigt: Montageparallelität und externe Führungen, wo erforderlich.
- IP-Schutzart entsprechend den tatsächlichen Umgebungsbedingungen, wobei die Einbaulage überprüft wurde.
- Der Temperaturbereich wurde anhand der ungünstigsten Stelle der Anlage bestätigt.
- Für das gewünschte Verhalten ausgewählter Rückmeldungs-Typ: Endpunkte, Speicherposition, Synchronisation oder geschlossener Regelkreis.
- Abnahmetest auf Basis des gemessenen Schubs.
Die obige Checkliste geht davon aus, dass die Entscheidung bereits getroffen ist. Die folgende Matrix befasst sich mit der zuvor gestellten Frage, nämlich wenn eine Einschränkung dazu führt, dass man von der Standardantwort völlig abweicht.
Grenzenmatrix: Wenn die Standardlösung nicht mehr funktioniert
| Szenario | Standardauswahl | Vor der Bestellung bestätigen | Wechseln, wenn |
|---|---|---|---|
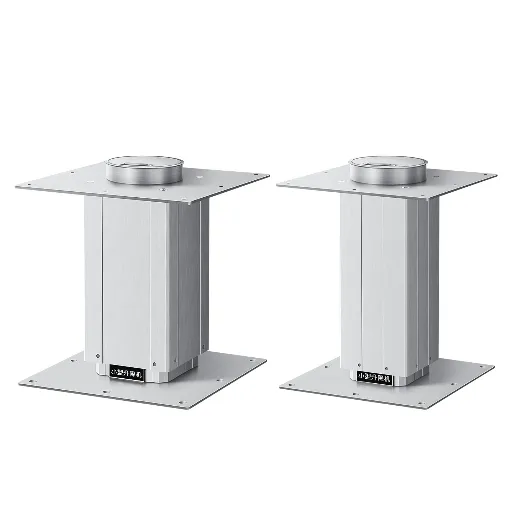
| AGV/AMR-Hebebühne | Elektrischer Linearantrieb mit Hall-Sensor-Rückmeldung und optionaler Bremse | Arbeitszyklus bei gepaarter Synchronisation; Bremshaltekraft | Wenn der Hub etwa 1 m überschreitet oder der Betrieb im Dauerbetrieb erfolgt: Wechseln Sie zu einer Scherenkonstruktion oder einer Drehkonstruktion mit Gestänge. |
| Verpackungsschieber oder -weiche | Elektrostange, ausgelegt für den Dauerbetrieb | Taktzeit und Abweichung beim Produktgewicht | Leistungen jenseits der elektrischen Belastungsgrenzen: Pneumatische Endschalter punkten bei den Kosten pro Zyklus |
| Abwaschbare Anlagen für die Lebensmittel- oder Pharmaindustrie | Abgedichtete Stange, Schutzart IP65 und höher, Ausführungen aus Edelstahl | Tatsächliche Grundlage und Ausrichtung der Eindringprüfung | Aggressive Chemikalien vorhanden: Pneumatische Ausführung mit Edelstahlgehäuse in Betracht ziehen |
| Gießerei- oder Gefrierzellen | Stab, ausgelegt für den erweiterten Temperaturbereich | Tatsächliche Temperaturextreme, keine Durchschnittswerte aus angrenzenden Räumen | Sonderfenster: hydraulische oder maßgeschneiderte thermische Ausführung |
| Bereiche mit explosionsgefährdendem Staub oder Gas | Standardmäßig pneumatisch oder zertifiziert als explosionsgeschützte elektrische Ausführung | Übereinstimmung der Zertifizierung mit der Zonendefinition | Für diesen Bereich sind zertifizierte elektrische Geräte verfügbar, und eine Rückmeldung ist obligatorisch. |
Das Muster zieht sich durch alle fünf Zeilen: Die Standardantwort gilt so lange, bis eine operative Grenze etwas anderes vorgibt. Bei dieser Grenze handelt es sich immer um eine Messfrage, niemals um eine Katalogfrage.
Ausfälle im Einsatz: Was führt zum Ausfall von Roboterantrieben und warum?
Fehler im Feld lassen sich in vier Muster einteilen, und für jedes gibt es eine Diagnose, die Sie ohne Labor durchführen können.
Ein Test unter ruhigen Bedingungen auf dem Prüfstand sagt nichts über die Einschaltdauer aus. Motoren, die eine kurze statische Prüfung bestehen, können sich dennoch innerhalb einer Stunde Dauerbetrieb überhitzen.
Eine Überhitzung im Produktionsbetrieb nach einem erfolgreichen Inbetriebnahmetest ist das klassische Erstsymptom. Ein Roboterhersteller hat dies direkt dokumentiert: Der Motor hielt die Last während eines kurzen Tests geräuschlos, überhitzte sich jedoch, sobald der Betrieb länger andauerte (r/robotics, 2026). Die Ursache liegt fast immer darin, dass der Tastgrad als Spitzenwert statt als Durchschnittswert gemessen wird, manchmal in Verbindung mit einer Versorgungsspannung, die außerhalb der Spezifikation liegt. Berechnen Sie den Tastgrad anhand des tatsächlichen Produktionsrhythmus neu und überprüfen Sie die Versorgungsspannung unter Last.
Frühe Ausfälle in einer gesamten Charge deuten auf ein Problem bei der Montage und nicht bei der Fertigung hin. Ein studentisches Wettbewerbsteam führte wiederholte Ausfälle der Stellantriebe auf übermäßige Reibung in ihrem eigenen Mechanismus zurück: Die Stellantriebe hatten mit einer seitlichen Belastung zu kämpfen, für die ihre Befestigung nicht ausgelegt war (Häuptling Delphi, 2026). In den Branchenlisten zu Ausfallursachen sind sich alle einig, was die üblichen Verdächtigen angeht: Überlastung, seitliche Belastung, falsche Spannung, Wassereintritt und Überschreitung der Nennleistung (Actuonix, 2025). Wenn alle Geräte im gleichen Alter auf dieselbe Weise ausfallen, sollten Sie die Parallelität der Montage überprüfen, bevor Sie dem Lieferanten die Schuld geben.
Positionsabweichungen und Synchronisationsverluste bilden das dritte Muster. Ein Aufzugspaar, das früher waagerecht anhielt, kommt nun schräg an; eine gespeicherte Position lässt sich nicht mehr abrufen. Verdächtig ist die Rückkopplungskette: ein falsch ausgerichteter Hall-Sensor, eine lockere Kupplung oder Verschleiß an einer Schraube, deren Belastungsklasse eine Stufe zu niedrig gewählt wurde. Auch durchgebrannte Motoren gehören hierher, was in der Regel auf einen falschen Arbeitszyklus, eine falsche Spannung oder Verunreinigungen zurückzuführen ist, die ins Innere gelangen (Tavor, 2025).
Wasser und Verschmutzung schließen die Liste ab. Ein Eindringen von Wasser oder Staub ist selten allein auf die Dichtung zurückzuführen. Es handelt sich vielmehr um eine Diskrepanz zwischen der IP-Schutzart, der tatsächlichen Spritzwasser- und Staubbelastung sowie der vom Konstrukteur gewählten Einbaulage. Überprüfen Sie erneut, ob die Umgebungsbedingungen mit der Schutzart übereinstimmen, und überprüfen Sie anschließend die Einbaulage.
Diese vier Muster haben etwas Wichtiges gemeinsam: Bei drei davon fiel die Entscheidung bereits in der Auswahlphase, noch bevor der Aktuator überhaupt ausgeliefert wurde. Aus Fehlern lässt sich dieselbe Lehre ziehen wie aus der obigen Grenzwertmatrix – nur mit weniger Papierkram.
Checkliste für die Beschaffung: Was Sie von einem Antriebslieferanten verlangen sollten
Alles, was bisher gesagt wurde, lässt sich auf eine einzige Kaufentscheidung zurückführen. Grenzen entscheiden über den Erfolg vor Ort, und Grenzen lassen sich durch Beweise belegen, nicht durch Katalogtabellen. Diese Aussage verändert die Reihenfolge, in der ein Hersteller von Robotik- oder Automatisierungsanlagen seine Lieferanten bewerten sollte: Die Parametertabelle sollte erst an vierter Stelle gelesen werden, und zuvor sollten drei andere Aspekte bewertet werden.
Verlangen Sie zunächst konkrete Nachweise. Fragen Sie, wie der Nenn-Einschaltdauerwert ermittelt wurde, und verlangen Sie die Prüfgrundlage – nicht nur den Prozentsatz. Fragen Sie, ob es sich bei den Schubwerten um Nenn- oder Messwerte handelt und wie die Toleranz für die tatsächliche Kraft bei der Eingangskontrolle aussieht. Klären Sie, welche IP-Schutzart in welcher Einbaulage gilt und wie hoch die maximale Temperatur an der ungünstigsten Stelle in Ihrer Anlage ist. Ein Lieferant, der diese Fragen flüssig beantworten kann, hat die Ausfälle bereits durchgespielt; einer, der Ihnen nur aus dem Katalog zitiert, hat dies nicht getan.
Zweitens: Verlangen Sie nach Belegen für qualitativ hochwertige Prozesse. Ein Burn-in, gefolgt von einer vollständigen Prüfung jedes einzelnen Geräts, ist eine andere Verpflichtung als eine Stichprobenprüfung. Dies lässt sich auch überprüfen: Fragen Sie, wie lange der Alterungstest dauert und anhand welcher Parameter jedes Gerät geprüft wird. Überprüfen Sie die für Ihren Markt erforderlichen Zertifizierungen, in der Regel ISO 9001 für das Werk, CE und RoHS für die Produkte sowie eine Explosionsschutzzertifizierung, sofern dies in bestimmten Zonen vorgeschrieben ist. Wenn eine Prüfung durch eine unabhängige Stelle für Ihren Prozess von Bedeutung ist, fragen Sie, wie das Werk dies unterstützt, da der Prüfer Material- und Prüfunterlagen anfordern wird.
Drittens: Flexibilität bei der Nachfrage. Reibungsverluste beim Übergang vom Prototyp zur Serienfertigung sind versteckte Terminkosten. Klären Sie, ob für Sonderanfertigungen eine Mindestbestellmenge gilt, da Designiterationen fast immer im einstelligen Bereich liegen. Fragen Sie nach Lieferzeiten für Muster in Stunden oder Tagen statt in Wochen und nach einer Lieferzusage, die in Standard- und Sonderkonfigurationen unterteilt ist. Prüfen Sie die Garantielaufzeit und was die Zusage zum Kundendienst für Kunden im Ausland tatsächlich schriftlich beinhaltet. Eine angegebene Lebensdauer von etwa 30.000 Zyklen ist ein nützlicher Anhaltspunkt dafür, was seriöse Industrieunternehmen versprechen, aber fragen Sie immer nach, welche Tests hinter dieser Zahl stehen.
Auftrag zur Lieferantenbewertung
- Grenzwerte: Grundlage für den Arbeitszyklustest, gemessener vs. Nennschub, Bestätigung von IP und Temperatur.
- Qualitätsprozess: Einbrennzeit, Prüfprotokolle pro Einheit, ISO 9001, CE, RoHS, Zertifizierungen nach Regionen.
- Reaktionsfähigkeit: Individualisierung ohne Mindestbestellmenge, Lieferzeit für Muster, Aufteilung der Lieferung in Standard- und Sonderlieferungen, schriftliche Garantie- und Supportbedingungen.
- Erst jetzt: das Datenblatt.
Die Auswahlrichtlinie ergibt sich aus dem gesamten Leitfaden. Bei Hebe- und Schiebeaufgaben sollten Sie sich für elektrische Linearantriebe mit Positionsrückmeldung entscheiden, da pneumatische Alternativen den Regelkreis nicht schließen können, der für die Synchronisation und die Speicherung von Positionen erforderlich ist. In allen anderen Fällen lassen Sie die Entscheidungsmatrix für sich sprechen.
Im dritten Punkt der Checkliste haben wir unsere eigene Lösung entwickelt. Hoodland behandelt Einzelaufträge nach Maß genauso wie Serienfertigung. Es gibt keine Mindestbestellmenge. In unseren hauseigenen Formenbau- und Bearbeitungswerkstätten fertigen wir maßgeschneiderte Halterungen und Befestigungsteile, und Prototypen werden innerhalb von 72 Stunden versandt. Unser Standardsortiment deckt Schubkräfte von 20 N bis 6.000 N ab, mit Hüben von 25 bis 2.000 mm und Geschwindigkeiten von 5 bis 100 mm/s. Jedes Gerät wird nach Alterungstests ausgeliefert und verfügt über eine einjährige Garantie. Wir führen Steuerungen und Rückmeldungsoptionen im selben Katalog, sodass alles aus einer Hand bezogen werden kann. Wenn Sie eine Auswahlliste erstellen, ist unser Maßgeschneiderte Lösungen für elektrische Stellantriebe Auf dieser Seite ist das gesamte Anpassungsspektrum aufgeführt.
Planen Sie einen maßgeschneiderten Linearantrieb mit Hoodland
Geben Sie Schub, Hub, Drehzahl und Einschaltdauer an. Sie erhalten eine Empfehlung zur Dimensionierung, eine maßgeschneiderte Lösung ohne Mindestbestellmenge sowie einen 72-Stunden-Musterplan.
Anfrage für einen kundenspezifischen Antrieb startenLiteraturverzeichnis
- International Federation of Robotics. “Weltweit sind mittlerweile fünf Millionen Roboter in Fabriken im Einsatz.” 2026. ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally
- r/robotics. “Belastungstest für Aktuatoren zum Spaß.” 2026. reddit.com/r/robotics/comments/1ttng4b/actuator_load_test_for_fun
- Chief Delphi. “Ausfälle von Actuonix-Linearantrieben.” 2026. chiefdelphi.com/t/actuonix-linear-actuator-failures/516106
 English
 Chinese
 German
 Spanish
 French