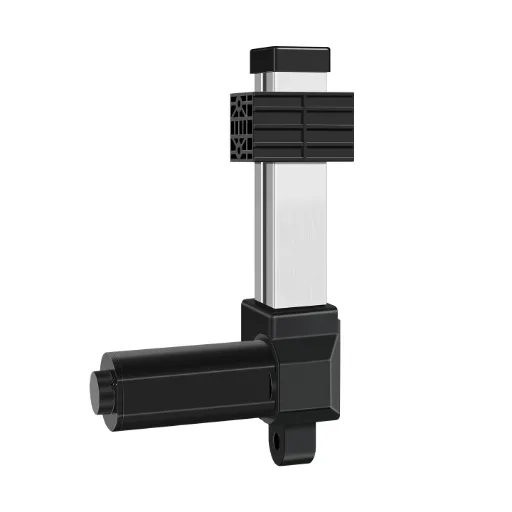
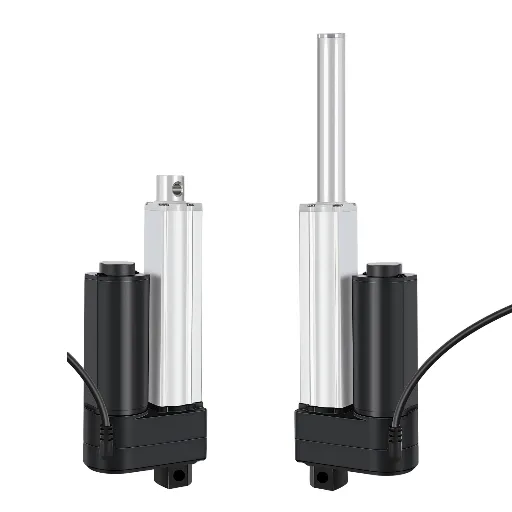
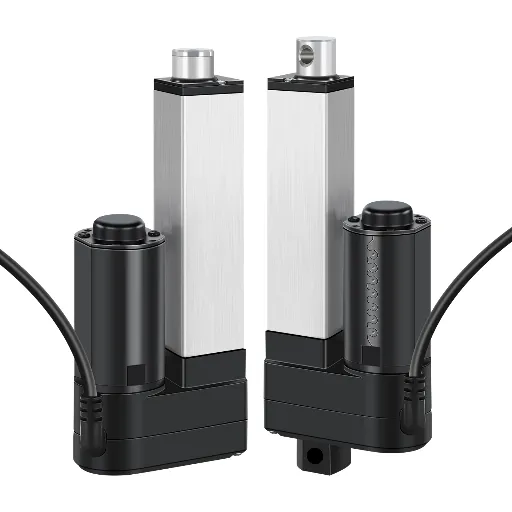
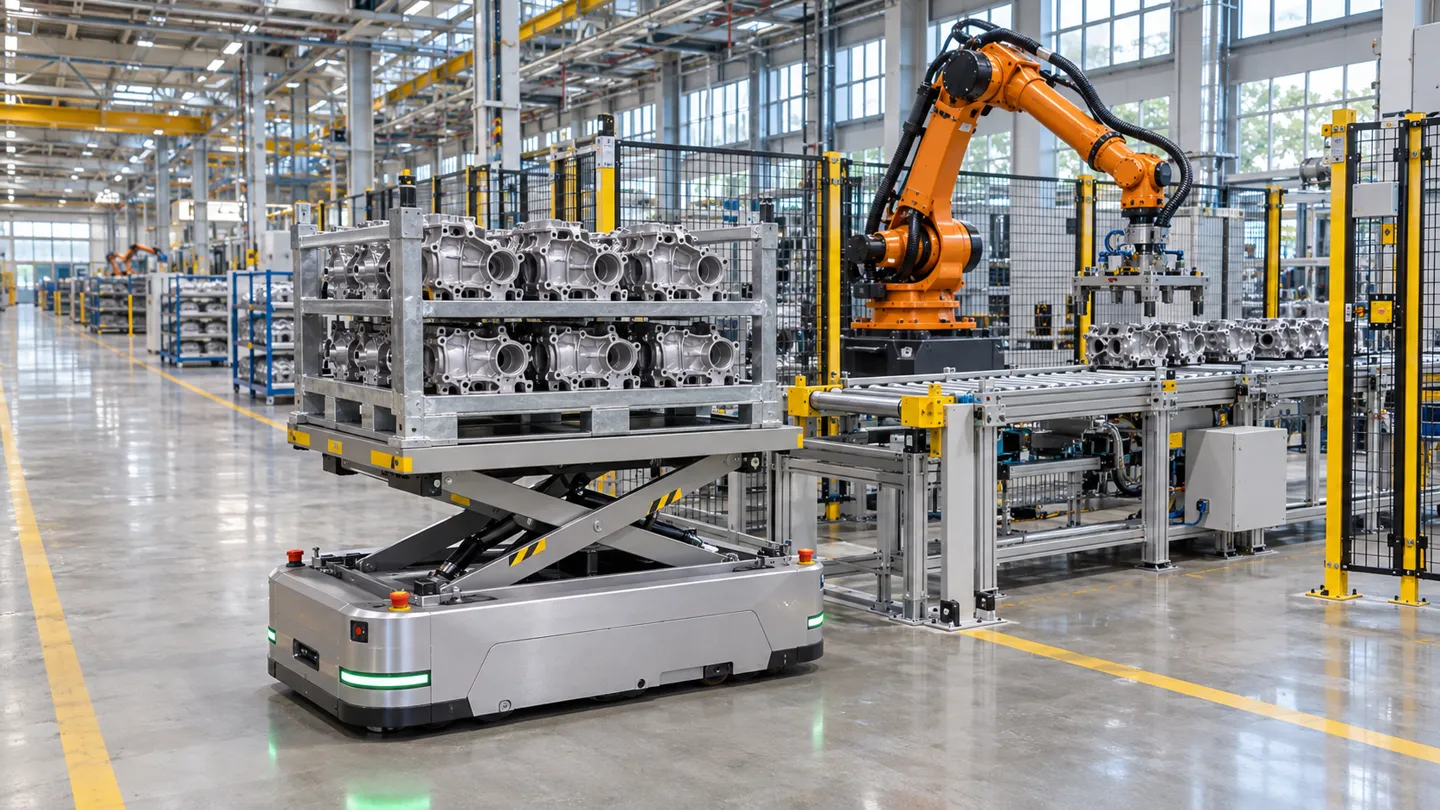
Una plataforma elevadora AGV eleva 200 kg de piezas de automóvil, se detiene para que un escáner las lea, y luego desciende y vuelve a empezar, cientos de veces por turno. Cada parte de ese ciclo depende de un tipo de componente. La mayoría de los debates sobre el abastecimiento parten del mismo punto: ¿qué tipo de actuador robótico, accionado por qué fuente de alimentación, resiste esta tarea?
Qué es un actuador robótico: las tres fuentes de energía
Un actuador es el componente que convierte la energía almacenada en movimiento controlado. En un robot, ese movimiento se manifiesta en forma de rotación de una articulación, elevación de una plataforma, cierre de una pinza o desplazamiento de un chasis. Los motores, los cilindros y los engranajes forman parte de la respuesta, pero la primera pregunta clave es más sencilla: ¿de dónde procede la energía?
Los actuadores eléctricos utilizan un motor electromagnético, normalmente a través de una caja de cambios y un mecanismo de tornillo o engranaje, para generar movimiento. Son la opción predeterminada en la robótica moderna, ya que la electricidad es fácil de canalizar, controlar y medir. La retroalimentación de posición y la supervisión de la corriente se obtienen prácticamente de forma gratuita.
Los actuadores hidráulicos impulsan un pistón mediante fluido a presión procedente de una estación de bombeo. Ningún otro sistema iguala su densidad de potencia, razón por la cual siguen utilizándose en aplicaciones que requieren fuerzas propias de la excavación y en prensas pesadas. El coste radica en un circuito hidráulico completo: bomba, válvulas, mangueras, sistema de filtración y un programa de mantenimiento diseñado para hacer frente a las fugas.
Los actuadores neumáticos mueven un pistón mediante aire comprimido. Son rápidos, tolerantes y económicos por ciclo, y los fallos en el suministro de aire suelen ser seguros. Su punto débil es el control: el aire es compresible, por lo que el posicionamiento a mitad de carrera es deficiente a menos que se añada un sistema de medición externo, lo que anula en parte su simplicidad.
Existen algunas otras familias más recientes, además de estas tres. Las pilas piezoeléctricas, los alambres de aleación con memoria de forma y los actuadores de elastómero blando resuelven problemas específicos en el ámbito de la micromanipulación y las pinzas flexibles. Son importantes para la investigación y para aplicaciones especiales, pero no han desplazado a las tres grandes en la robótica de producción.
Las tres fuentes de energía de un vistazo
| Dimensión | Eléctrico | Hidráulico | Neumático |
|---|---|---|---|
| Precisión de movimiento | Alto, admite retroalimentación en bucle cerrado | Moderada, influida por la compresibilidad del fluido y el control de las válvulas | De baja a moderada; mala posición en la fase media de la carrera |
| Dependencia del sistema | Solo cableado eléctrico | Estación de bombeo, válvulas, mangueras, filtración | Compresor de aire, unidades FRL, conductos de aire |
| Aspectos clave del mantenimiento | Lubricación y desgaste de los tornillos | Prevención de fugas y estado de los fluidos | Desgaste de las juntas y calidad del aire |
| Robots típicos | La mayoría de los brazos industriales, los AMR, los cobots y las pinzas | Maquinaria pesada, bancos de pruebas de alta resistencia, robots de prensado de gran tamaño | Puntos finales de «pick-and-place», dispositivos de sujeción, topes sencillos |
Hay una regla de clasificación que sirve de hilo conductor para el resto de esta guía: las tres fuentes de energía son solo el primer eje. La forma de movimiento, la transmisión y la retroalimentación dividen aún más cada familia, y esas subdivisiones determinan la mayoría de las elecciones reales.
Adecuación de los tipos de actuadores a las tareas de los robots
Empieza por la tarea, no por el catálogo. Un robot solicita cuatro cosas diferentes a sus actuadores en función de su ubicación, y cada ubicación tiene su propia lógica.
Articulaciones: actuadores rotativos con engranajes de precisión
Una articulación necesita un par elevado en un espacio reducido, además de un posicionamiento que se mantenga preciso tras millones de inversiones de marcha. Esa combinación es la razón por la que los sistemas de engranajes de precisión predominan en este ámbito. Los accionamientos armónicos mantienen el juego en niveles de un solo dígito en minutos de arco y son adecuados para articulaciones compactas de muñeca y cobots. Los engranajes planetarios ofrecen más par por dólar y toleran mejor los entornos más sucios. Los engranajes cicloidales (RV) absorben las cargas de choque en los brazos industriales más pesados. Hay una propiedad que importa más que cualquier cifra de la ficha técnica: la capacidad de retroceso. Una articulación que cede ante una fuerza externa es más segura cerca de las personas y más fácil de controlar en cuanto a la fuerza, mientras que una articulación rígida, sin capacidad de retroceso, mantiene la posición pero se resiste al entorno. Las articulaciones grandes y lentas son la excepción que confirma la regla: algunas máquinas pesadas las accionan mediante un cilindro lineal que actúa a través de una articulación.
Elevación y empuje: actuadores lineales
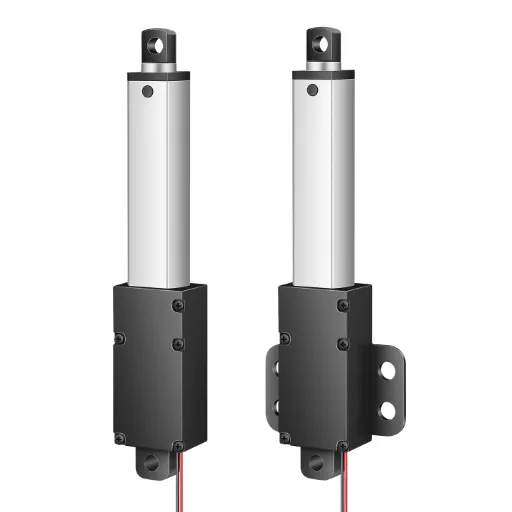
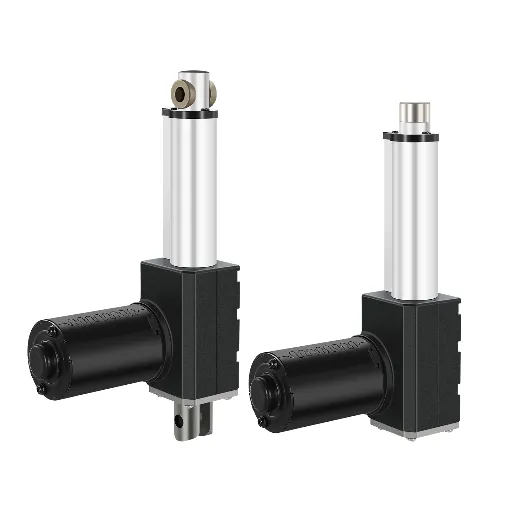
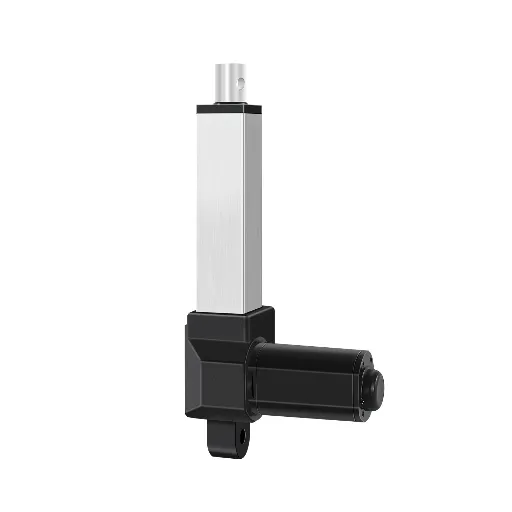
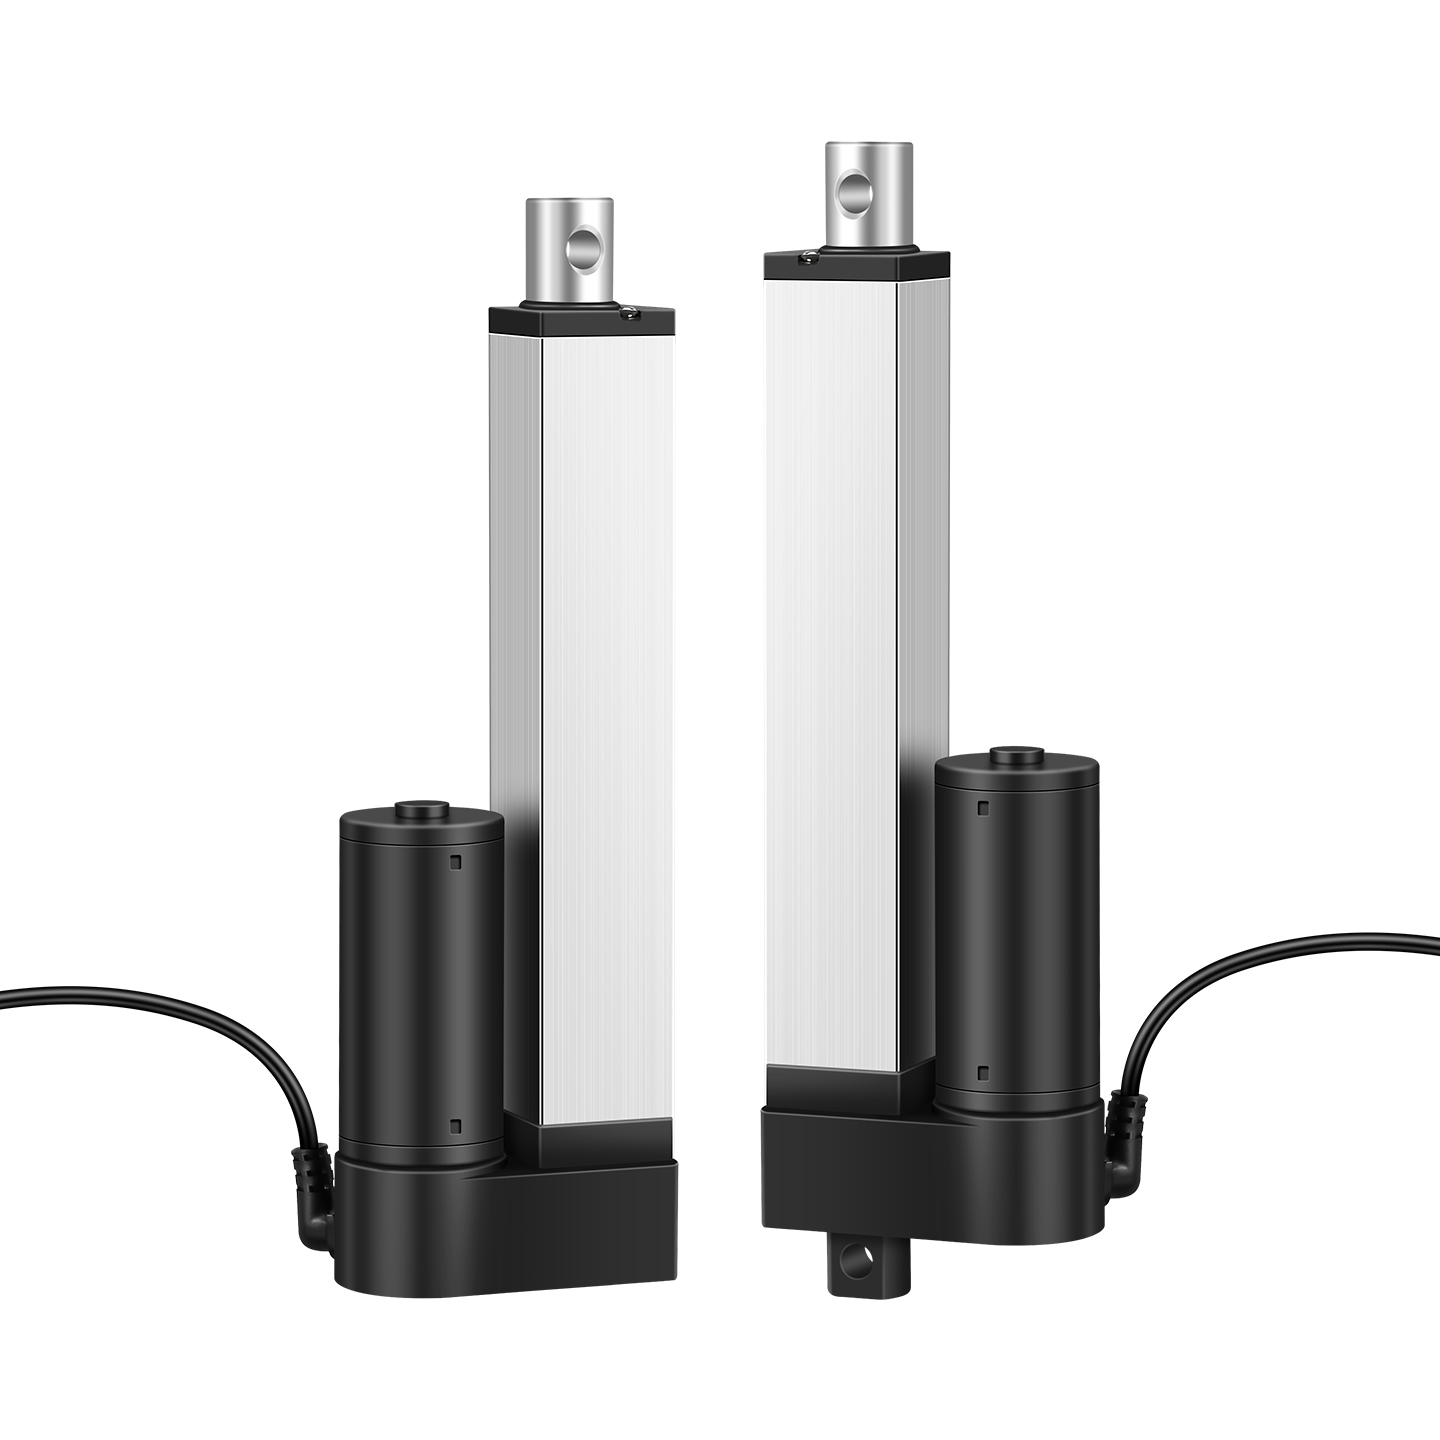
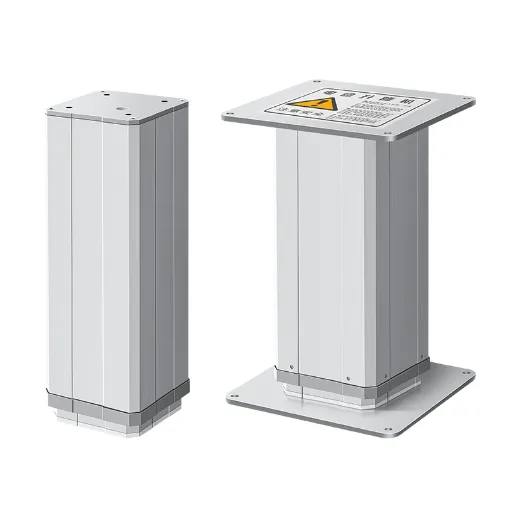
Una plataforma elevadora o un empujador funcionan en línea recta. Un actuador lineal produce ese movimiento directamente y permite prescindir de la transmisión que, de otro modo, habría que construir en torno a un motor rotativo. El empuje y la carrera definen los límites. Los catálogos industriales generales abarcan un amplio rango: microetapas de entre 20 y 150 N, varillas de tamaño medio de aproximadamente 100 a 2.500 N y varillas pesadas de hasta 6.000 N. Las carreras van desde decenas de milímetros hasta 1.000 mm, y pueden ser más largas bajo pedido. Las velocidades en el rango de 5 a 100 mm/s cubren la mayoría de los ciclos de manipulación. El requisito oculto es la coordinación. Dos plataformas elevadoras que elevan una misma plataforma deben sincronizarse entre sí, y una lanzadera de almacenamiento que debe volver siempre a la misma altura necesita memoria de posición. Ambos comportamientos se deben a la retroalimentación, no al empuje, razón por la cual la sección sobre retroalimentación que figura a continuación reviste tanta importancia.
Sujeción: actuadores compactos y pinzas eléctricas
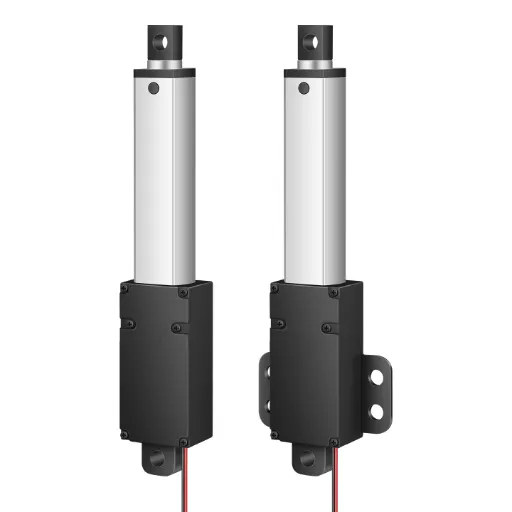
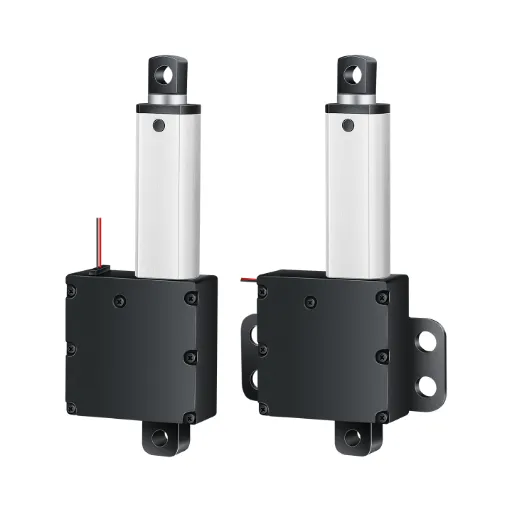
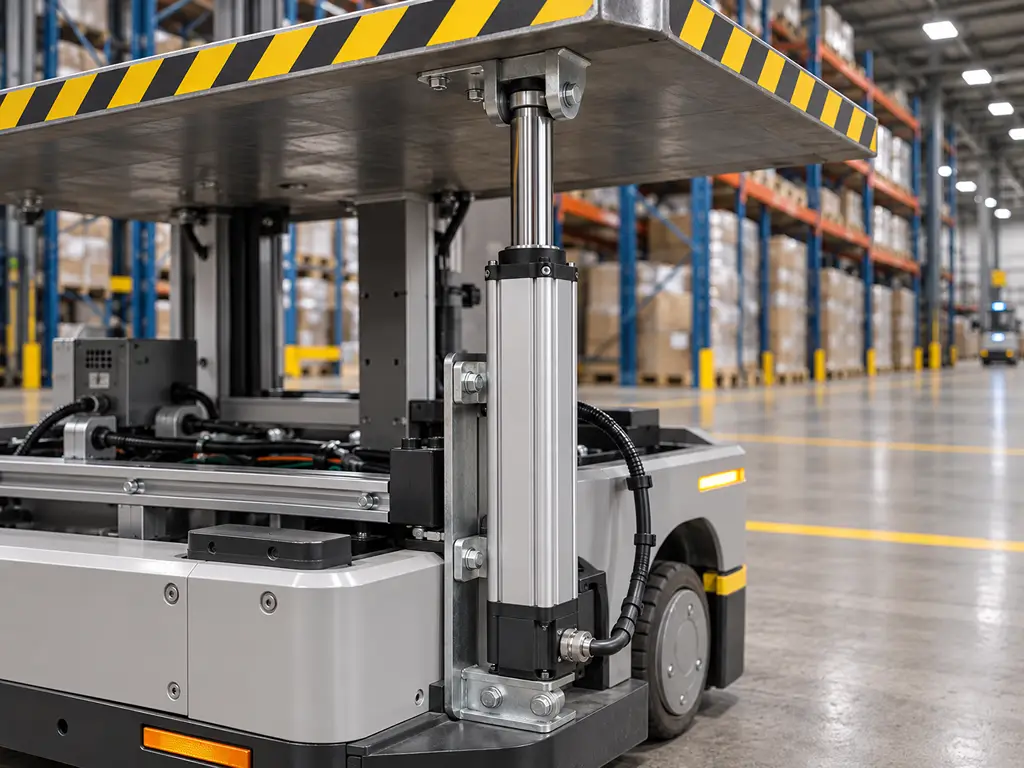
Una pinza ocupa el espacio más reducido del robot y funciona con carreras cortas. Los microactuadores lineales de la clase de 20 a 150 N, a veces más cortos que un dedo, accionan pinzas de dos mordazas, cambiadores de herramientas y puertas pequeñas. Lo que distingue a un buen eje de pinza de un juguete es el control de la fuerza: detectar cuándo las mordazas entran en contacto y limitar la presión para que las piezas se sujeten sin que queden marcas. El aire comprimido sigue imponiéndose en algunas aplicaciones de «pick-and-place» de alto ciclo por su simplicidad y precio, pero las pinzas eléctricas se imponen siempre que la presentación de las piezas varía y es necesario adaptar la fuerza.
Chasis y transmisión: ruedas, dirección y unidades integradas
Las plataformas móviles se centran en una prioridad diferente: la eficiencia por encima de la potencia, ya que cada vatio procede de una batería. Las unidades de tracción de las ruedas combinan motores con cajas de cambios dimensionadas para un funcionamiento continuo. Las unidades integradas que combinan motor, caja de cambios y codificador en una sola carcasa se han convertido en la solución estándar para las ruedas motrices de los AGV y los AMR. Las columnas de dirección y los ajustadores de suspensión se basan en las mismas unidades eléctricas compactas que las plataformas elevadoras. Hay dos detalles que diferencian el uso móvil del fijo. Los frenos mantienen inmóvil a un robot cargado en una pendiente cuando está apagado. La integración del control cobra mayor importancia en este caso, ya que los robots móviles funcionan a través de marcos como ros2_control en lugar de una lógica de PLC independiente.
Correspondencia entre tareas y tipos
| Tarea del robot | Actuador de primera elección | Parámetros que lo determinan | Cuándo fallan las selecciones |
|---|---|---|---|
| Rotación articular | Unidad rotativa de precisión: etapa armónica, planetaria o RV | Densidad de par, nivel de holgura, capacidad de retroceso | Ignorar la capacidad de marcha atrás y lidiar después con los problemas de seguridad y control de la fuerza |
| Levantar y empujar | Actuador lineal eléctrico con retroalimentación de posición | Empuje, carrera, velocidad y sincronización entre las unidades emparejadas | Cálculo de la fuerza de empuje sin tener en cuenta el ciclo de trabajo ni la carga lateral |
| Apasionante | Actuador eléctrico compacto o pinza eléctrica | Carrera corta, instalación compacta, control de la fuerza de contacto | Fuerza de sobredimensionamiento y marcado de piezas |
| Unidad portátil | Actuador integrado de tracción en las ruedas con codificador y freno | Eficiencia continua, retención de frenado, compatibilidad con el marco de control | Considerar la elección de un motor de brazo fijo como una solución para el chasis |
La clasificación anterior es un filtro inicial, no una regla fija. La misma tarea de elevación puede resolverse con una varilla lineal, una plataforma giratoria más un mecanismo de articulación o un mecanismo de tijera. El espacio disponible, las necesidades de retroalimentación y el presupuesto determinan qué opción resulta más adecuada.
Por qué la electricidad predomina en la robótica moderna y en qué ámbitos no es así
Vale la pena destacar una vez más la magnitud que subyace a esta guía. La Federación Internacional de Robótica prevé que en 2025 habrá un número récord de cinco millones de robots industriales en funcionamiento en las fábricas, lo que supone un aumento del 9 %. Durante ese único año se instalaron más de 600 000 nuevas unidades (Federación Internacional de Robótica, 2026). Casi todas esas máquinas funcionan con accionamiento eléctrico, y las razones son de carácter mecánico, no una cuestión de moda.
La magnitud del cambio
Fuente: IFR World Robotics 2026
El control es la primera razón. Los actuadores eléctricos gestionan con facilidad los bucles de retroalimentación. Un codificador o un sensor Hall indica la posición, y un controlador cierra el bucle. La elevación sincronizada, la memoria de posición y las paradas suaves se convierten así en ajustes de software. Con las válvulas, esto solo se puede imitar acoplando un dispositivo de medición al cilindro, y ese hardware adicional anula la ventaja de coste con la que partía el sistema neumático.
La integración es el segundo aspecto. Un robot necesita, en cualquier caso, un cableado de alimentación, por lo que los actuadores eléctricos se integran en el sistema existente sin necesidad de una sala de bombas, unidades de tratamiento de aire ni sistemas de eliminación de fluidos. Las plataformas móviles hacen que esto sea decisivo: un AMR no puede arrastrar una unidad de potencia hidráulica detrás de su batería.
El mantenimiento y el coste total son la tercera razón. Los sistemas hidráulicos ostentan el récord de fuerza, pero esto tiene su precio en forma de fugas, filtración y gestión de fluidos. Los sistemas neumáticos son baratos de adquirir, pero se paga con la compresibilidad: un control deficiente en la fase media de la carrera aumenta los desechos y alarga el tiempo de puesta a punto. Los actuadores eléctricos cuestan más por newton inicialmente, pero menos por año de funcionamiento en bucle cerrado.
El dominio tiene sus límites. La tecnología hidráulica sigue imponiéndose cuando la densidad de fuerza es extrema, como en el prensado, el conformado y la maquinaria móvil pesada. La tecnología neumática sigue imponiéndose cuando se requiere seguridad intrínseca: funcionamiento sin chispas en atmósferas explosivas, puntos finales sencillos y resistentes al lavado, y retracción a prueba de fallos al cortar el suministro de aire. Incluso en la vanguardia de la investigación, la cuestión sigue abierta. Los fabricantes de humanoides se decantan actualmente por las unidades eléctricas rotativas y lineales, pero el debate entre los actuadores similares a los músculos y los accionamientos con motores convencionales sigue sin resolverse.
Regla de decisión
Elige un vehículo eléctrico cuando La tarea requiere control de posición, coordinación entre ejes o datos sobre su propio movimiento.
Mantener el sistema hidráulico o neumático para tareas que requieren una densidad de fuerza extrema y que son intrínsecamente seguras, en las que la precisión en el control no es lo más importante.
Antes de solicitar su próximo presupuesto de actuadores, envíenos su ciclo de trabajo y su carrera reales, y obtenga una respuesta sobre el dimensionamiento de la mano de un ingeniero, en lugar de una tabla del catálogo.
Revisar mi ciclo de trabajoFicha técnica frente a la realidad: cómo elegir un actuador lineal eléctrico
Una vez elegido el sistema de movimiento lineal eléctrico, comienza el trabajo de selección. Este se desarrolla en tres frentes a la vez: transmisión, retroalimentación y límites de funcionamiento. Las fichas técnicas describen con detalle los dos primeros aspectos, pero apenas mencionan el tercero.
Tipo de transmisión y de motor
El husillo interior determina las características del actuador. Los husillos de paso trapezoidal son económicos y autoblocantes, lo que permite mantener las cargas en su sitio sin alimentación eléctrica, a cambio de una menor eficiencia y una vida útil más corta en condiciones de funcionamiento cíclico continuo. Los husillos de bolas recirculan las bolas para reducir la fricción, por lo que funcionan más rápido, se calientan menos y duran más, pero son susceptibles de retroceso y tienen un coste mayor. Los husillos planetarios de rodillos soportan las cargas más pesadas y ofrecen la mayor vida útil en diámetros compactos, razón por la cual se utilizan en diseños aeroespaciales y de la industria pesada. La elección del tipo de motor es más sencilla. Los motores con escobillas minimizan el coste. Los motores sin escobillas sacrifican un controlador adicional a cambio de una mayor vida útil. Los motores paso a paso mantienen la posición en bucle abierto a bajo coste, y los servomotores cierran el bucle cuando la precisión es fundamental. Una varilla industrial de alta resistencia con finales de carrera integrados cubre una gran parte de las tareas de manipulación sin necesidad de ingeniería a medida.
Retroalimentación y control
La retroalimentación es lo que convierte una varilla en movimiento en un eje medible. Con solo interruptores de fin de carrera integrados, el actuador alcanza sus extremos de forma segura y se detiene allí. Un potenciómetro indica la posición analógica en cualquier punto de la carrera, lo que resulta adecuado para el control de nivel y la supervisión sencilla. Los sensores Hall envían impulsos digitales, que un controlador cuenta para obtener posiciones repetibles; esta es la base práctica para las posiciones memorizadas y para que los actuadores emparejados se mantengan sincronizados. Los codificadores elevan la resolución un paso más y permiten un verdadero control de bucle cerrado con PLC y controladores de movimiento, incluidas las plataformas móviles basadas en ros2_control. Adapta la opción de retroalimentación al comportamiento que realmente necesites. Cada paso adelante supone un coste y más cableado. La memoria de altura y la sincronización de dos actuadores son los requisitos reales más comunes, y la retroalimentación por sensores Hall es la solución más versátil para ellos.
Límites operativos cuando fallan las selecciones
Hay tres factores que provocan la mayoría de los fallos en el terreno, y ninguno de ellos aparece como advertencia en una ficha técnica habitual.
Lo primero es el ciclo de trabajo. Un actuador de vástago que se eleva sin problemas en un banco de trabajo puede llegar a sobrecalentarse en la línea de producción. La mayoría de las unidades de tipo vástago están diseñadas para un ciclo de trabajo de aproximadamente el 10 %, lo que equivale a unos 2 minutos de funcionamiento continuo. Calcula tu ciclo real en porcentaje de trabajo antes de elegir. La retención estática es diferente del ciclo dinámico, y las pruebas breves ocultan por completo esta diferencia.
Cálculo del ciclo de trabajo
Una carrera de 6 s en un ciclo de 60 s
= Modo de funcionamiento 10%
Seguro: el motor dedica 90% de cada ciclo a enfriarse.
La misma carrera de 6 s en un ciclo de 15 s
= Servicio 40%
Por encima de la potencia nominal: el motor se calienta.
Las cargas laterales ocupan el segundo lugar. Los actuadores de varilla están diseñados para soportar empuje a lo largo de su eje, no para soportar flexión. Las cargas laterales se producen debido a un montaje sesgado, a utillajes sin soporte o a cargas guiadas que se atascan; estas cargas desgastan las juntas y las roscas de los tornillos, y se manifiestan en forma de fallos prematuros y repetidos en todo un lote. Comprueba el paralelismo del montaje a lo largo de toda la carrera y coloca una guía externa en cualquier elemento que pese lo suficiente como para que no se pueda mover con la mano.
Protección y entorno: tercer punto. Las varillas industriales estándar suelen tener un grado de protección de entre IP42 e IP54, lo que las hace resistentes al polvo y a las salpicaduras, pero no al lavado a presión. Entre los grados IP65 e IP67, el sellado se convierte en un compromiso de diseño más que en un simple incremento de las especificaciones. Los rangos de temperatura, que oscilan entre los -20 y los 65 °C, cubren la mayoría de las instalaciones en interiores, pero no las fundiciones ni los congeladores. Confirma la clasificación real y la base de ensayo para tu entorno, incluida la orientación de montaje, ya que una carcasa ventilada con clasificación IP54 orientada hacia arriba no es el mismo producto que si está orientada hacia un lado.
Las afirmaciones sobre el empuje merecen ser recibidas con escepticismo. El empuje nominal es una cifra generosa en este sector. Los compradores prudentes miden la fuerza real durante la recepción. Exige que se te facilite la base de las pruebas para cualquier cifra de empuje que sea relevante para tu aplicación.
Lista de comprobación para la reserva
- Ciclo de trabajo calculado a partir del ciclo de producción real, no de una prueba en banco de pruebas.
- Se ha confirmado la trayectoria de carga lateral: paralelismo de montaje y guías externas donde sea necesario.
- Índice de protección IP adaptado al entorno real, con la orientación de montaje comprobada.
- Se ha confirmado el rango de temperatura en la zona más desfavorable de la planta.
- Tipo de retroalimentación seleccionado para el comportamiento que necesitas: puntos finales, posición en memoria, sincronización o bucle cerrado.
- Prueba de aceptación definida en función del empuje medido.
La lista de verificación anterior da por hecho que la elección ya está hecha. La matriz que aparece a continuación aborda la cuestión anterior, cuando una limitación te aleja por completo de la respuesta predeterminada.
Matriz de límites: cuando la opción por defecto deja de funcionar
| Escenario | Opción predeterminada | Confirma antes de realizar el pedido | Cambiar cuando |
|---|---|---|---|
| Plataforma elevadora para AGV/AMR | Vástago lineal eléctrico con sensor Hall y opción de freno | Ciclo de trabajo en sincronización por pares; fuerza de retención del freno | Si la carrera supera aproximadamente 1 m o el funcionamiento es continuo: cambiar a un sistema de tijera o rotativo con articulación |
| Empujador o desviador de envases | Barra eléctrica dimensionada para un ciclo de trabajo real | Frecuencia de ciclo y variación del peso del producto | Velocidades que superan los límites de funcionamiento eléctrico: el sistema neumático resulta más rentable en cuanto a coste por ciclo |
| Equipos alimentarios o farmacéuticos aptos para el lavado a presión | Varilla sellada, IP65 y superior, opciones de acero inoxidable | Fundamentos y orientación de las pruebas de permeabilidad | Presencia de productos químicos agresivos: se recomienda utilizar un sistema neumático con cuerpo de acero inoxidable |
| Celdas de fundición o de congelación | Varilla homologada para el rango de temperaturas ampliado | Temperaturas extremas reales, no medias de las habitaciones contiguas | Ventanas que se salen de lo habitual: diseño térmico hidráulico o a medida |
| Zonas con polvo o gas explosivos | Neumático de serie, o eléctrico con certificación a prueba de explosiones | La certificación se ajusta a la definición de la zona | Existen unidades eléctricas homologadas para esta zona y es obligatorio proporcionar información al respecto. |
La pauta común a las cinco filas: la respuesta por defecto se mantiene hasta que un límite operativo indique lo contrario. El límite es siempre una pregunta de medición, nunca una pregunta de catálogo.
Fallos en el terreno: qué provoca que se estropeen los actuadores de los robots y por qué
Las averías sobre el terreno se agrupan en cuatro patrones, y para cada uno de ellos existe un diagnóstico que se puede realizar sin necesidad de acudir a un taller.
Una prueba en banco de pruebas en condiciones de reposo no demuestra nada sobre el ciclo de trabajo. Los motores que superan una breve comprobación estática pueden llegar a sobrecalentarse tras una hora de funcionamiento continuo.
El sobrecalentamiento durante la producción, tras una prueba de puesta en marcha sin incidencias, es el primer patrón clásico. Un fabricante de robots lo documentó directamente: el motor soportó una carga sin problemas durante una prueba breve, pero se sobrecalentó en cuanto el funcionamiento se volvió continuado (r/robótica, 2026). La causa suele ser casi siempre que el ciclo de trabajo se interpreta como un valor máximo en lugar de como un valor medio, lo que a veces se combina con una tensión de alimentación fuera de las especificaciones. Vuelve a calcular el ciclo de trabajo a partir del ritmo real de producción y comprueba la tensión de alimentación bajo carga.
Los fallos iniciales en todo un lote apuntan a un problema de instalación, no de fabricación. Un equipo de un concurso estudiantil atribuyó los fallos repetidos de los actuadores a un exceso de fricción en su propio mecanismo: los actuadores tenían que soportar una carga lateral para la que su montaje no estaba diseñado (Jefe Delphi, 2026). Las listas de fallos del sector coinciden en los causantes habituales: sobrecarga, carga lateral, tensión incorrecta, entrada de agua y exceso de carga (Actuonix, 2025). Cuando todas las unidades fallan de la misma forma y a la misma edad, comprueba el paralelismo de montaje antes de culpar al proveedor.
La deriva de posición y la pérdida de sincronización conforman el tercer patrón. Un par de elevadores que solía detenerse nivelado empieza a llegar inclinado; una posición memorizada deja de ser reconocible. La cadena de retroalimentación es la sospechosa: un sensor Hall desalineado, un acoplamiento suelto o el desgaste de un tornillo cuya clase de servicio es una inferior a la adecuada. Los motores quemados también entran en esta categoría, lo que suele deberse a un ciclo de trabajo inadecuado, una tensión incorrecta o la entrada de suciedad en el interior (Tavor, 2025).
El agua y la contaminación cierran la lista. Un fallo de entrada de agua rara vez se debe únicamente a la junta. Se trata de una discrepancia entre el grado de protección IP, la exposición real a salpicaduras y polvo, y la orientación de montaje elegida por el diseñador. Vuelve a comprobar que el entorno se ajusta al grado de protección y, a continuación, comprueba la orientación.
Estos cuatro patrones tienen algo importante en común: tres de ellos se determinaron en la fase de selección, antes incluso de que el actuador saliera de fábrica. Los fallos nos enseñan la misma lección que la matriz de límites anterior, solo que con menos papeleo.
Lista de comprobación para la selección de proveedores: qué exigir a un proveedor de actuadores
Todo lo dicho hasta ahora se reduce a una única afirmación sobre las compras. Los límites determinan el éxito sobre el terreno, y los límites se demuestran con pruebas, no con tablas de catálogo. Esa afirmación cambia el orden en el que un fabricante de equipos de robótica o automatización debe evaluar a sus proveedores: consulta la tabla de parámetros en cuarto lugar y evalúa tres aspectos antes que eso.
En primer lugar, exige pruebas de los límites. Pregunta cómo se ha establecido el ciclo de trabajo nominal y solicita la base de la prueba, no solo el porcentaje. Pregunta si las cifras de empuje son nominales o medidas, y cuál es la tolerancia de la fuerza real en la inspección de recepción. Confirma qué grado de protección IP se aplica en cada orientación de montaje, y la temperatura máxima en el punto más desfavorable de tu planta. Un proveedor que responda a estas preguntas con soltura ya ha simulado los fallos; uno que se limite a citarte el catálogo, no.
En segundo lugar, exige pruebas que demuestren la calidad del proceso. Una prueba de rodaje seguida de una inspección completa de cada unidad supone un compromiso distinto al del muestreo. Además, es algo que se puede comprobar: pregunta cuánto tiempo dura la prueba de envejecimiento y según qué parámetros se inspecciona cada unidad. Verifique el conjunto de certificaciones que exige su mercado, normalmente la norma ISO 9001 para la fábrica, las marcas CE y RoHS para los productos, y la certificación de protección contra explosiones cuando las zonas lo exijan. Si la inspección por parte de terceros es importante para su proceso, pregunte cómo la fábrica la respalda, ya que el inspector solicitará la documentación relativa a los materiales y a las pruebas.
En tercer lugar, la capacidad de respuesta a la demanda. Las dificultades entre el prototipo y la producción suponen un coste oculto en los plazos. Confirma si la personalización conlleva una cantidad mínima de pedido, ya que las iteraciones de diseño casi siempre se cuentan con los dedos de una mano. Solicite plazos de entrega de muestras en horas o días, en lugar de semanas, y pida que el compromiso de entrega se desglose entre configuraciones estándar y personalizadas. Compruebe la duración de la garantía y lo que realmente establece, por escrito, el compromiso de atención posventa para los clientes extranjeros. Una vida útil estimada en torno a los 30 000 ciclos es una referencia útil para lo que afirman las empresas industriales serias, pero pregunte siempre qué pruebas respaldan esa cifra.
Orden de evaluación de proveedores
- Pruebas de límites: base de la prueba del ciclo de trabajo, empuje medido frente al nominal, confirmación del índice de protección (IP) y de la temperatura.
- Proceso de calidad: duración del periodo de prueba de resistencia, registros de inspección por unidad, ISO 9001, CE, RoHS, certificaciones regionales.
- Capacidad de respuesta: personalización sin cantidad mínima de pedido, plazo de entrega de muestras, distribución entre entregas estándar y personalizadas, garantía por escrito y condiciones de asistencia técnica.
- Solo ahora: la ficha técnica.
La estrategia de selección se deriva de toda la guía. Para tareas de elevación y empuje, opta por actuadores lineales eléctricos con retroalimentación de posición, ya que las alternativas neumáticas no pueden cerrar el bucle que requieren la sincronización y el almacenamiento de posiciones. Para todo lo demás, deja que la matriz de límites se encargue de justificarlo.
En ese tercer punto de la lista de verificación es donde hemos desarrollado nuestra propia solución. Hoodland gestiona un pedido personalizado de una sola unidad siguiendo el mismo proceso que una serie de producción. No hay cantidad mínima de pedido. Nuestros talleres internos de moldes y mecanizado fabrican soportes y piezas de montaje a medida, y las muestras prototipo se envían en un plazo de 72 horas. Nuestra gama estándar abarca fuerzas de empuje de entre 20 N y 6.000 N, con carreras de 25 a 2.000 mm y velocidades de 5 a 100 mm/s. Todas las unidades se envían tras superar pruebas de envejecimiento y cuentan con una garantía de un año. Incluimos controladores y opciones de retroalimentación en el mismo catálogo, por lo que todo el proceso se gestiona con un único proveedor. Si está elaborando una lista de candidatos, nuestro soluciones personalizadas de actuadores eléctricos En esta página se detalla toda la gama de opciones de personalización.
Diseña un actuador lineal a medida con Hoodland
Envía los datos de empuje, carrera, velocidad y ciclo de trabajo. Recibirás una recomendación sobre el tamaño adecuado, una opción de personalización sin cantidad mínima de pedido y un plan de muestras en 72 horas.
Iniciar una consulta sobre un actuador a medidaReferencias
- Federación Internacional de Robótica. “Ya hay cinco millones de robots en funcionamiento en fábricas de todo el mundo”. 2026. ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally
- r/robotics. “Prueba de carga de actuadores por diversión”. 2026. reddit.com/r/robotics/comments/1ttng4b/actuator_load_test_for_fun
- Chief Delphi. “Fallos en los actuadores lineales de Actuonix”. 2026. chiefdelphi.com/t/actuonix-linear-actuator-failures/516106
 English
 Chinese
 German
 Spanish
 French