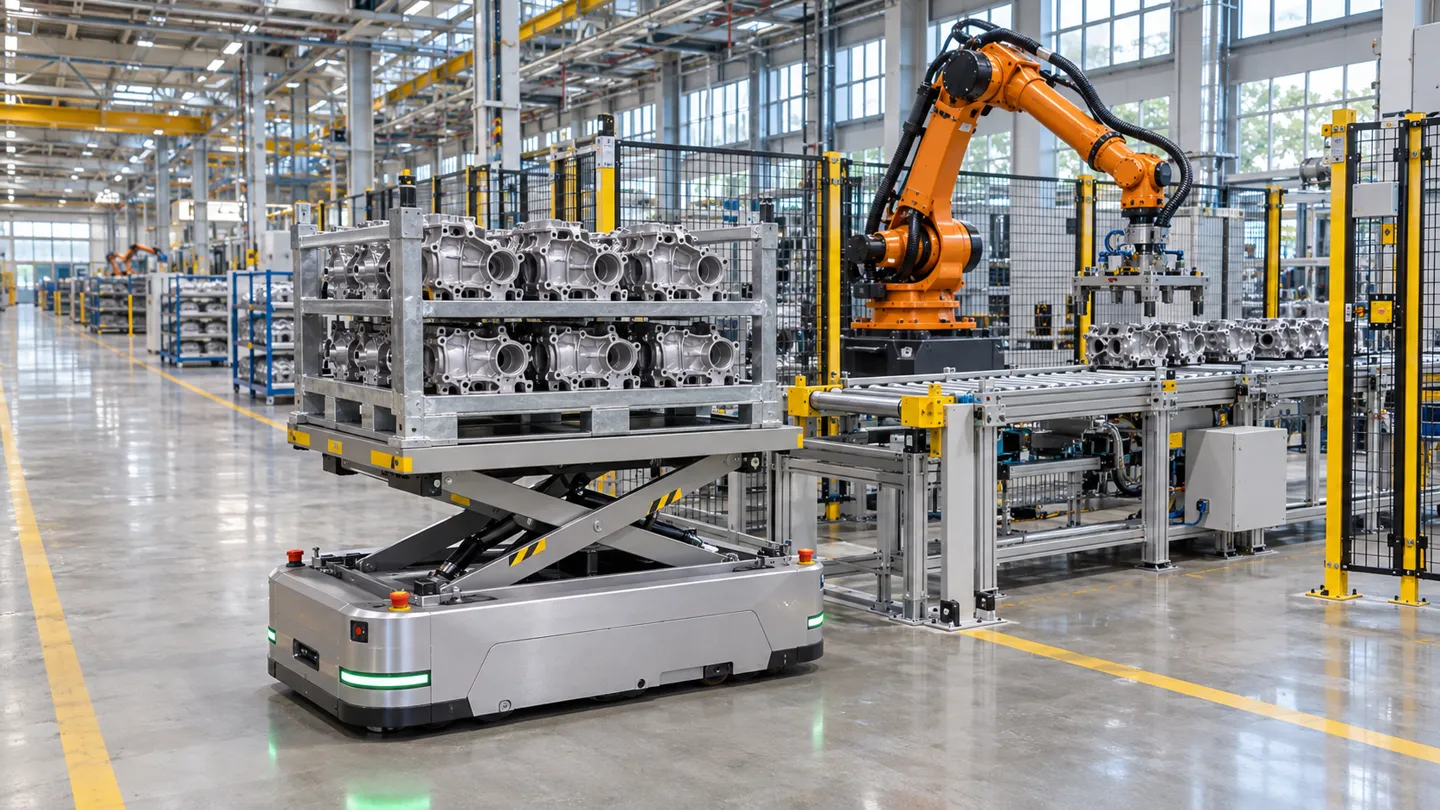
Une plate-forme élévatrice AGV soulève 200 kg de pièces automobiles, reste en suspension le temps d'un scan, puis redescend et recommence, des centaines de fois par équipe. Chaque étape de ce cycle repose sur une seule catégorie de composants. La plupart des débats sur l'approvisionnement partent du même point : quel type d'actionneur robotisé, alimenté par quelle source d'énergie, est capable de résister à cette sollicitation ?
Qu'est-ce qu'un actionneur robotique ? Les trois sources d'énergie
Un actionneur est un composant qui transforme l'énergie stockée en mouvement contrôlé. Dans un robot, ce mouvement se traduit par la rotation d'une articulation, la montée d'une plate-forme élévatrice, la fermeture d'une pince ou le déplacement d'un châssis. Les moteurs, les vérins et les engrenages font tous partie de la réponse, mais la première question à se poser est plus simple : d'où vient l'énergie ?
Les actionneurs électriques utilisent un moteur électromagnétique, généralement associé à un réducteur et à un étage à vis ou à engrenages, pour produire un mouvement. Ils constituent la norme dans la robotique moderne, car l'électricité est facile à acheminer, à contrôler et à mesurer. Le retour d'information sur la position et la surveillance du courant sont pratiquement gratuits.
Les actionneurs hydrauliques actionnent un piston à l'aide d'un fluide sous pression provenant d'une station de pompage. Aucun autre système n'égale leur densité de puissance, ce qui explique pourquoi ils sont encore utilisés dans les engins d'excavation et les presses lourdes. L'inconvénient réside dans la nécessité d'un circuit hydraulique complet : pompe, vannes, flexibles, système de filtration et programme d'entretien axé sur la prévention des fuites.
Les actionneurs pneumatiques actionnent un piston à l'aide d'air comprimé. Ils sont rapides, tolérants et peu coûteux par cycle, et les défaillances liées à l'air se traduisent généralement par des situations sans danger. Leur point faible réside dans le contrôle : l'air étant compressible, le positionnement à mi-course est imprécis, à moins d'ajouter un système de mesure externe, ce qui réduit en partie leur simplicité.
Il existe quelques autres familles plus récentes en dehors de ces trois-là. Les empilements piézoélectriques, les fils en alliage à mémoire de forme et les actionneurs en élastomère souple permettent de résoudre des problèmes spécifiques dans les domaines de la micro-manipulation et des préhenseurs souples. Ils jouent un rôle important dans la recherche et certaines applications spécialisées, mais ils n’ont pas supplanté les trois grands dans le domaine de la robotique de production.
Les trois sources d'énergie en bref
| Dimension | Électrique | Hydraulique | Pneumatique |
|---|---|---|---|
| Précision de mouvement | Élevé, prend en charge la régulation en boucle fermée | Modérée, influencée par la compressibilité des fluides et le contrôle des vannes | Faible à modéré, mauvais positionnement à mi-course |
| Dépendance du système | Câblage électrique uniquement | Station de pompage, vannes, tuyaux, filtration | Compresseurs d'air, groupes FRL, conduites d'air |
| Priorités en matière de maintenance | Lubrification et usure des vis | Prévention des fuites et état des fluides | Usure des joints et qualité de l'air |
| Robots classiques | La plupart des bras industriels, des robots mobiles autonomes (AMR), des cobots et des préhenseurs | Engins lourds, bancs d'essai à forte charge, grands robots de presse | Points d'arrêt pour systèmes de manutention « pick-and-place », dispositifs de serrage, butées simples |
Une règle de classification sert de fil conducteur au reste de ce guide : les trois sources d'énergie ne constituent que le premier axe. La forme de mouvement, la transmission et le retour d'information subdivisent encore davantage chaque famille, et ce sont ces subdivisions qui déterminent la plupart des choix concrets.
Adapter les types d'actionneurs aux tâches des robots
Partez de la tâche, pas du catalogue. Un robot demande quatre choses différentes à ses actionneurs en fonction de leur emplacement, et chaque emplacement obéit à sa propre logique.
Articulations : actionneurs rotatifs à engrenages de précision
Une articulation doit pouvoir transmettre un couple dans un espace restreint, tout en conservant une grande précision de positionnement même après des millions de cycles d’inversion. C’est cette combinaison qui explique pourquoi les étages d’engrenages de précision s’imposent dans ce domaine. Les entraînements harmoniques limitent le jeu à quelques minutes d’arc et conviennent aux articulations compactes des poignets et des cobots. Les engrenages planétaires offrent un meilleur rapport couple/prix et résistent mieux aux environnements poussiéreux. Les étages cycloïdaux (RV) absorbent les charges de choc dans les bras industriels plus lourds. Une propriété importe plus que n’importe quelle valeur figurant dans une fiche technique : la capacité à être entraîné en sens inverse. Une articulation qui cède à une force externe est plus sûre à proximité des personnes et plus facile à contrôler en termes de force, tandis qu’une articulation rigide, qui ne peut pas être entraînée en sens inverse, maintient sa position mais résiste aux forces extérieures. Les articulations de grande taille et à mouvement lent constituent l’exception qui confirme la règle : certaines machines lourdes les entraînent à l’aide d’un vérin linéaire agissant par l’intermédiaire d’une tringlerie.
Levage et poussée : actionneurs linéaires
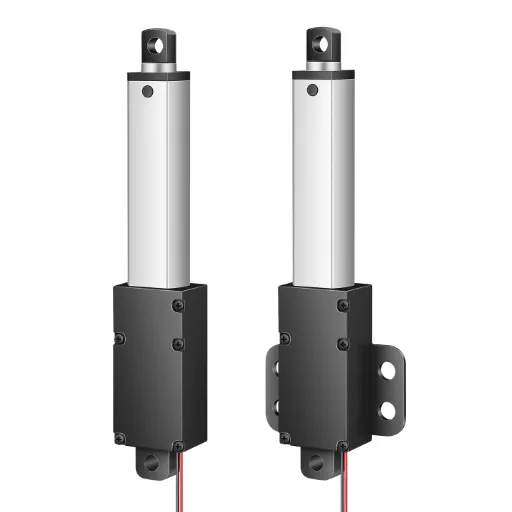
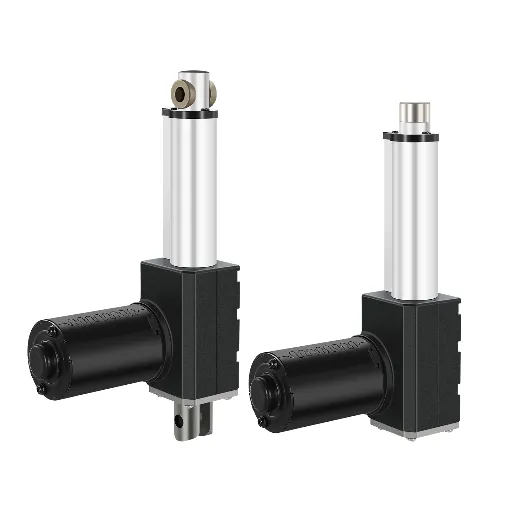
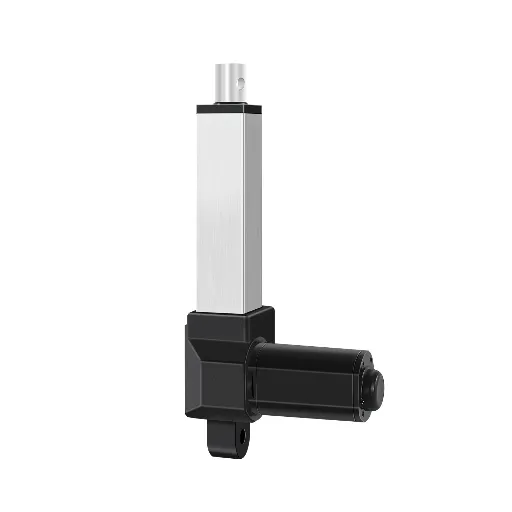
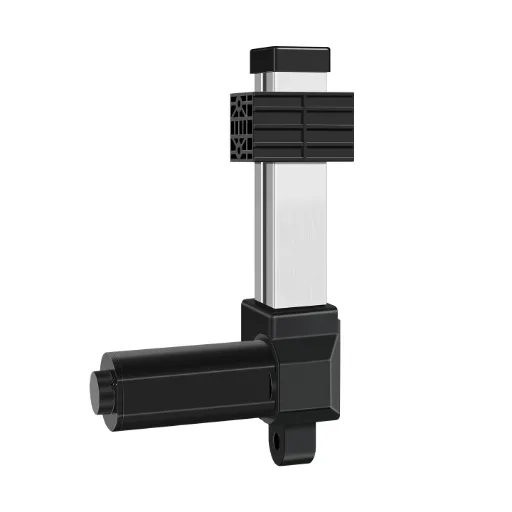
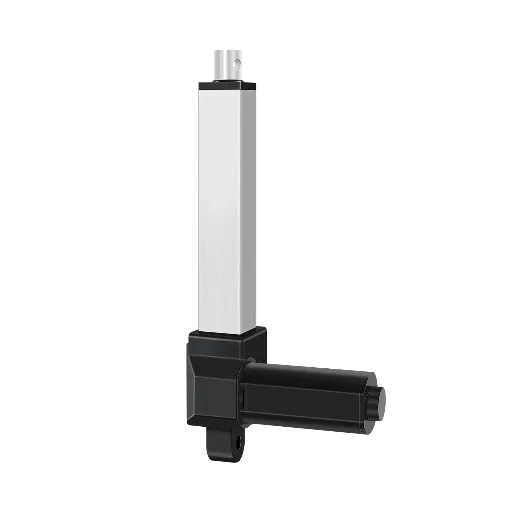
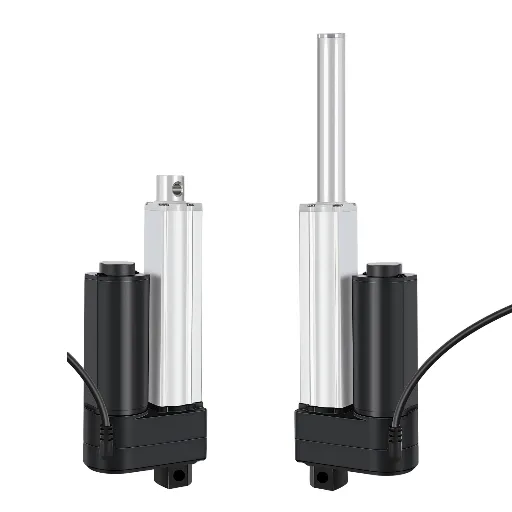
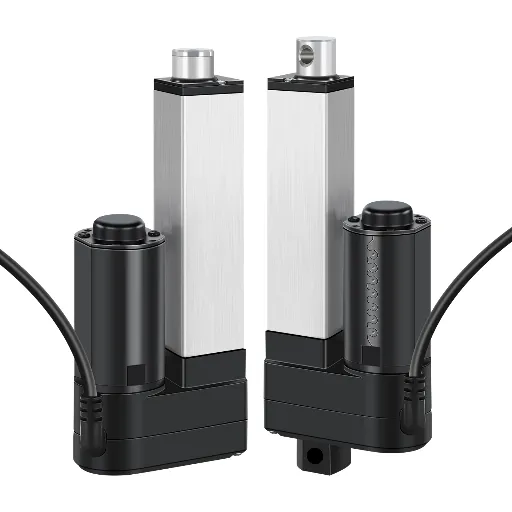
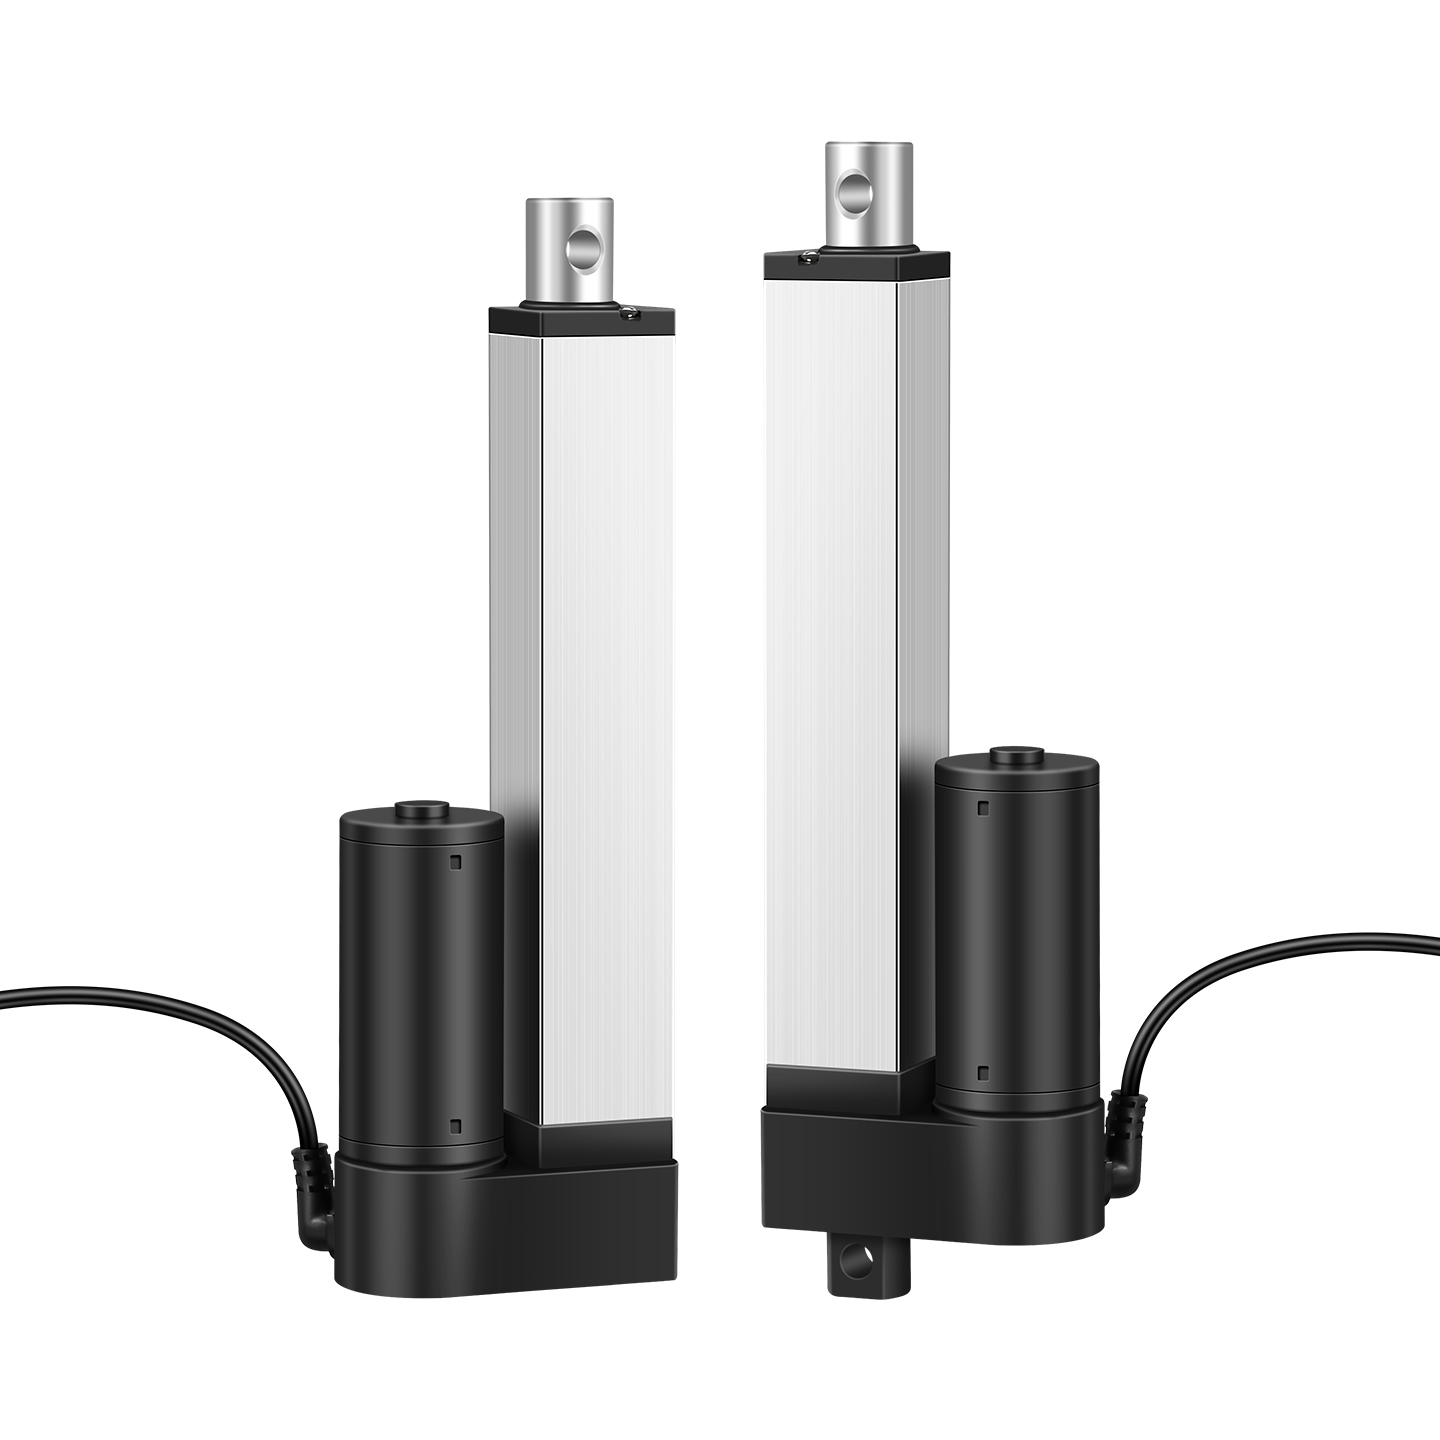
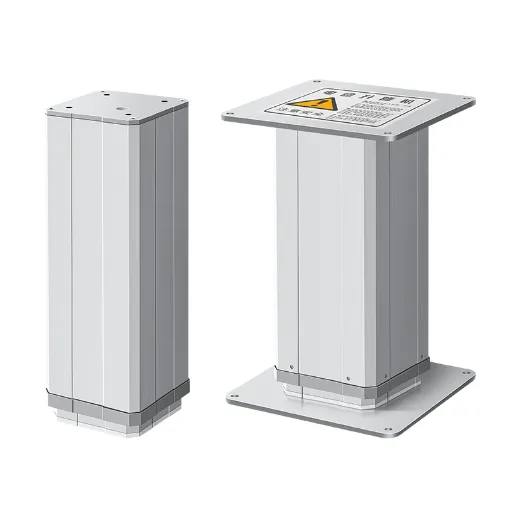
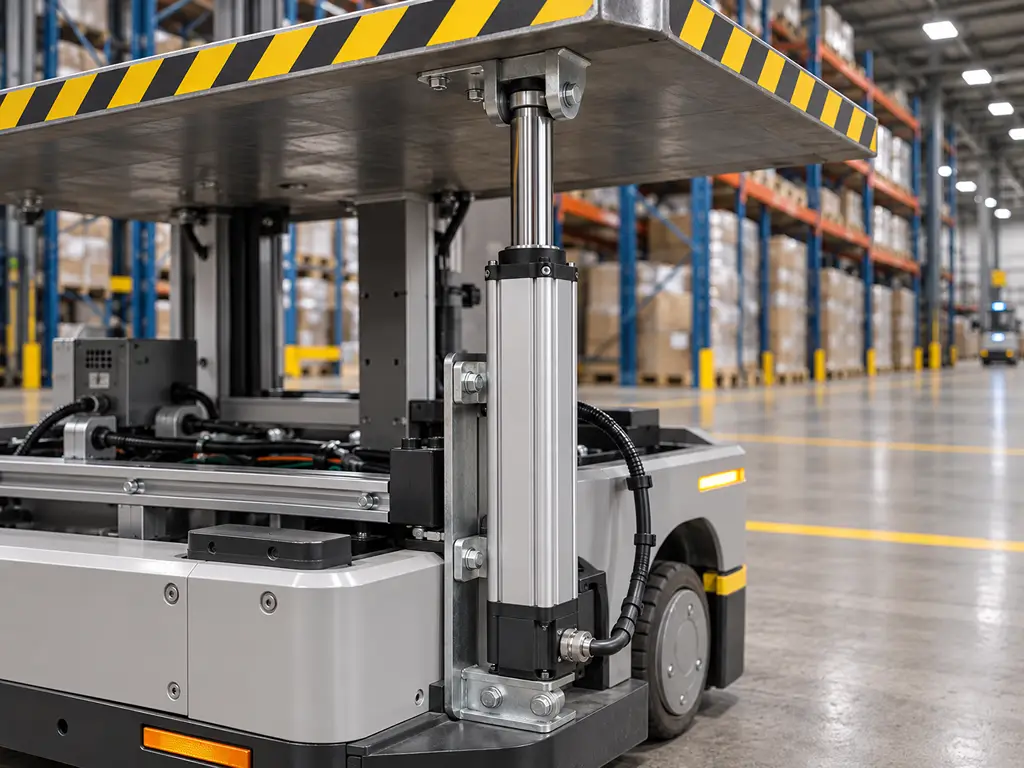
Une platine élévatrice ou un poussoir fonctionne en ligne droite. Un actionneur linéaire produit directement ce mouvement et permet d’éviter la transmission qu’il faudrait autrement mettre en place autour d’un moteur rotatif. La force de poussée et la course définissent les limites de fonctionnement. Les catalogues industriels généraux couvrent une large gamme : des micro-étages d’environ 20 à 150 N, des tiges de taille moyenne allant d’environ 100 à 2 500 N, et des tiges lourdes pouvant atteindre 6 000 N. Les courses vont de quelques dizaines de millimètres jusqu’à 1 000 mm, et peuvent être plus longues sur demande. Les vitesses comprises entre 5 et 100 mm/s couvrent la plupart des cycles de manutention. La coordination constitue une exigence implicite. Deux tables élévatrices soulevant une même plate-forme doivent se synchroniser, et une navette de stockage qui doit revenir à chaque fois à la même hauteur nécessite une mémoire de position. Ces deux comportements découlent de la rétroaction, et non de la poussée ; c’est pourquoi la section consacrée à la rétroaction ci-dessous revêt une telle importance.
Préhenseurs : actionneurs compacts et préhenseurs électriques
Une pince occupe un espace minime sur le robot et fonctionne par courses courtes. Des micro-actionneurs linéaires de la classe 20 à 150 N, parfois plus courts qu’un doigt, actionnent des pinces à deux mâchoires, des changeurs d’outils et de petites portes. Ce qui distingue un bon axe de préhension d’un simple jouet, c’est le contrôle de la force : détecter le moment où les mâchoires entrent en contact et limiter la pression afin que les pièces soient maintenues sans être marquées. L’air comprimé reste encore la solution privilégiée pour certaines applications de manutention à cycle élevé en raison de sa simplicité et de son prix, mais les préhenseurs électriques prennent le relais dès que la présentation des pièces varie et que la force doit s’adapter.
Châssis et transmission : roues, direction et modules intégrés
Les plateformes mobiles privilégient une autre priorité : l’efficacité plutôt que la puissance, car chaque watt provient d’une batterie. Les unités d’entraînement des roues associent des moteurs à des réducteurs dimensionnés pour un fonctionnement en continu. Les unités intégrées, qui combinent moteur, réducteur et codeur dans un seul boîtier, sont désormais la solution standard pour les roues motrices des AGV et des AMR. Les colonnes de direction et les dispositifs de réglage de la suspension s’appuient sur les mêmes unités électriques compactes que les plateaux élévateurs. Deux détails distinguent l’utilisation mobile de l’utilisation fixe. Les freins maintiennent un robot chargé à l’arrêt sur une pente lorsque l’alimentation est coupée. L’intégration des commandes revêt ici une importance accrue, car les robots mobiles fonctionnent via des frameworks tels que ros2_control plutôt que via une logique PLC autonome.
Mise en correspondance entre tâches et types
| Tâche du robot | Actionneur de premier choix | Les paramètres qui déterminent cela | Quand les sélections tournent mal |
|---|---|---|---|
| Rotation articulaire | Unité rotative de précision : harmonique, planétaire ou à étage RV | Densité de couple, niveau de jeu, capacité de retour en arrière | Ignorer la rétroaction, puis s'attaquer plus tard aux problèmes de sécurité et de contrôle de la force |
| Soulever et pousser | Actionneur linéaire électrique avec rétroaction de position | Poussée, course, vitesse, synchronisation entre les paires d'unités | Dimensionnement de la force axiale sans tenir compte du cycle de service ni de la charge latérale |
| Captivant | Actionneur électrique compact ou pince électrique | Course courte, encombrement réduit, contrôle de la force de contact | Force de surdimensionnement et marquage des pièces |
| Disque dur portable | Actionneur de roue intégré avec codeur et frein | Rendement continu, maintien du freinage, compatibilité avec les systèmes de contrôle | Considérer le choix d'un bras fixe comme une solution de châssis |
Le schéma ci-dessus constitue un premier critère de sélection, et non une règle absolue. Une même tâche de levage peut être réalisée à l'aide d'une tige linéaire, d'un plateau rotatif associé à un mécanisme à bielles, ou encore d'un mécanisme en ciseaux. L'espace disponible, les besoins en matière de rétroaction et le budget déterminent quelle solution sera retenue.
Pourquoi l'électricité domine la robotique moderne, et dans quels domaines ce n'est pas le cas
Il convient de souligner une fois encore l'ampleur du phénomène décrit dans ce guide. La Fédération internationale de robotique prévoit un nombre record de cinq millions de robots industriels en service dans les usines en 2025, soit une hausse de 9 %. Plus de 600 000 nouvelles unités ont été mises en service au cours de cette seule année (Fédération internationale de robotique, 2026). Presque toutes ces machines fonctionnent grâce à un système d'actionnement électrique, et les raisons sont d'ordre mécanique, et non une simple question de mode.
L'ampleur du changement
Source : IFR World Robotics 2026
Le contrôle est la première raison. Les actionneurs électriques gèrent sans difficulté les boucles de rétroaction. Un codeur ou un capteur à effet Hall signale la position, et un variateur boucle la boucle. Le levage synchronisé, la mémorisation de la position et les arrêts en douceur deviennent alors de simples réglages logiciels. Avec les vannes, on ne peut reproduire cela qu’en ajoutant un dispositif de mesure au cylindre, et ce matériel supplémentaire annule l’avantage en termes de coût dont bénéficiait initialement le système pneumatique.
L'intégration est le deuxième point. Un robot ayant de toute façon besoin d'un câblage électrique, les actionneurs électriques s'intègrent au système existant sans nécessiter de local de pompage, d'unités de traitement de l'air ou de système d'évacuation des fluides. Les plateformes mobiles rendent cet aspect déterminant : un AMR ne peut pas tracter un groupe hydraulique derrière son bloc-batterie.
L'entretien et le coût total constituent la troisième raison. Les systèmes hydrauliques détiennent le record en matière de force, mais cela se paie au prix de fuites, d'une filtration complexe et d'une gestion fastidieuse des fluides. Les systèmes pneumatiques sont peu coûteux à l'achat, mais leur compressibilité a un coût : un contrôle médiocre à mi-course augmente le taux de rebut et allonge le temps de réglage. Les actionneurs électriques coûtent plus cher par newton à l'achat, mais moins cher par an de fonctionnement en boucle fermée.
Cette prédominance a toutefois ses limites. Le système hydraulique reste incontournable lorsque la densité de force est extrême, comme dans le pressage, le formage et les engins mobiles lourds. Le système pneumatique reste quant à lui incontournable lorsque la sécurité intrinsèque est une exigence : fonctionnement sans étincelles dans des atmosphères explosives, points finaux simples et résistants au lavage, et rétraction de sécurité en cas de coupure d’air. Même à la pointe de la recherche, la question reste ouverte. Les concepteurs d’humanoïdes privilégient actuellement les unités électriques rotatives et linéaires, mais le débat opposant les actionneurs de type musculaire aux entraînements à moteur conventionnels est loin d’être tranché.
Règle de décision
Optez pour l'électrique lorsque la tâche nécessite un contrôle de position, une coordination entre les axes ou des données sur son propre mouvement.
Conserver le système hydraulique ou pneumatique pour les tâches nécessitant une densité de force extrême et présentant un risque intrinsèque, où la précision des commandes n'est pas l'objectif principal.
Avant de lancer votre prochain appel d'offres pour des actionneurs, communiquez-nous votre cycle de service et votre course réels, et obtenez une recommandation de dimensionnement formulée par un ingénieur plutôt qu'un simple tableau tiré d'un catalogue.
Vérifier mon cycle de serviceFiche technique vs réalité : choisir un actionneur linéaire électrique
Une fois le système de déplacement linéaire électrique choisi, le travail de sélection commence. Il s'articule autour de trois axes simultanés : la transmission, le retour d'information et les limites de fonctionnement. Les fiches techniques décrivent les deux premiers aspects de manière détaillée, mais abordent à peine le troisième.
Type de transmission et de moteur
La vis interne détermine les caractéristiques de l’actionneur. Les vis sans fin (vis trapézoïdales) sont économiques et autobloquantes, ce qui leur permet de maintenir les charges en place sans alimentation électrique, au prix d’un rendement moindre et d’une durée de vie plus courte en cas de cycles continus. Les vis à billes font circuler des billes pour réduire le frottement ; elles fonctionnent donc plus rapidement, chauffent moins et durent plus longtemps, mais elles sont sensibles au retour en marche et coûtent plus cher. Les vis à rouleaux planétaires supportent les charges les plus lourdes et offrent la plus longue durée de vie pour des diamètres compacts, ce qui explique pourquoi elles sont privilégiées dans les applications aérospatiales et l’industrie lourde. Le choix du type de moteur est plus simple. Les moteurs à balais minimisent les coûts. Les moteurs sans balais sacrifient un pilote supplémentaire au profit d’une durée de vie plus longue. Les moteurs pas à pas maintiennent la position en boucle ouverte à moindre coût, tandis que les servomoteurs ferment la boucle lorsque la précision est essentielle. Une tige industrielle à usage intensif avec fins de course intégrés couvre une grande partie des tâches de manutention sans nécessiter d’ingénierie sur mesure.
Rétroaction et contrôle
C'est la rétroaction qui transforme une tige mobile en un axe mesurable. Équipé uniquement de fins de course intégrés, l'actionneur atteint ses limites en toute sécurité et s'y arrête. Un potentiomètre fournit une position analogique à n'importe quel point de la course, ce qui convient au contrôle de niveau et à une surveillance simple. Les capteurs à effet Hall envoient des impulsions numériques que le contrôleur compte pour obtenir des positions reproductibles ; c'est la base pratique pour la mémorisation de positions et pour la synchronisation d'actionneurs jumelés. Les codeurs augmentent encore la résolution et prennent en charge un véritable contrôle en boucle fermée avec des automates programmables (PLC) et des contrôleurs de mouvement, y compris les plateformes mobiles basées sur ros2_control. Adaptez l’option de rétroaction au comportement dont vous avez réellement besoin. Chaque niveau supérieur implique un surcoût et un câblage supplémentaire. La mémorisation de la hauteur et la synchronisation de deux actionneurs constituent les besoins réels les plus courants, et la rétroaction par capteurs à effet Hall est la solution la plus couramment utilisée pour y répondre.
Limites de fonctionnement en cas d'échec des sélections
Trois limites sont à l'origine de la plupart des défaillances sur le terrain, et aucune d'entre elles ne fait l'objet d'une mise en garde dans une fiche technique classique.
Commencez par le cycle de service. Un actionneur à tige qui fonctionne sans problème sur un établi peut tout de même surchauffer en production. La plupart des modèles à tige sont conçus pour un cycle de service d’environ 10 %, soit environ 2 minutes de fonctionnement continu. Convertissez votre cycle réel en pourcentage de cycle de service avant de faire votre choix. Le maintien statique diffère du cycle dynamique, et les tests de courte durée masquent complètement cette différence.
Calcul du rapport cyclique
une course de 6 s dans un cycle de 60 s
= Mode 10%
Sécurité : le moteur consacre 90% de chaque cycle à son refroidissement.
La même course de 6 s dans un cycle de 15 s
= Mode 40%
Au-delà de la puissance nominale : le moteur surchauffe.
Deuxièmement, les charges latérales. Les actionneurs à tige sont conçus pour supporter une poussée le long de leur axe, et non pour subir des efforts de flexion. Les charges latérales proviennent d’un montage de travers, d’un outillage non soutenu ou de charges guidées qui se coincent ; elles endommagent les joints d’étanchéité et les filetages et se traduisent par des défaillances précoces et répétées sur l’ensemble d’un lot. Vérifiez le parallélisme du montage sur toute la course et prévoyez un guidage externe pour tout élément suffisamment lourd pour ne pas pouvoir être déplacé à la main.
Protection et environnement : troisième point. Les tiges industrielles standard se situent généralement entre les indices IP42 et IP54, ce qui permet de résister à la poussière et aux projections d’eau, mais pas au lavage. Entre les indices IP65 et IP67, l’étanchéité devient un choix de conception plutôt qu’une simple amélioration des spécifications. Les plages de température comprises entre environ -20 et 65 °C couvrent la plupart des installations en intérieur, mais pas les fonderies ni les congélateurs. Vérifiez l’indice de protection réel et les critères d’essai applicables à votre environnement, y compris l’orientation de montage, car un boîtier ventilé classé IP54 orienté vers le haut n’est pas le même produit que s’il est orienté sur le côté.
Les déclarations de poussée méritent d'être considérées avec scepticisme. La poussée nominale est une valeur souvent surestimée dans ce secteur. Les acheteurs avisés mesurent la force réelle lors de la réception. Exigez de connaître les conditions d'essai pour toute valeur de poussée importante pour votre application.
Liste de contrôle pour les précommandes
- Cycle de service calculé à partir du cycle de production réel, et non d'un essai au banc.
- Parcours de chargement latéral confirmé : parallélisme de montage et guides externes là où cela s'avère nécessaire.
- Indice de protection IP adapté à l'environnement réel, avec vérification de l'orientation de montage.
- La plage de température a été validée par rapport à la zone la plus défavorable de l'usine.
- Type de rétroaction choisi pour le comportement souhaité : points de consigne, position mémoire, synchronisation ou boucle fermée.
- Test de réception défini en fonction de la poussée mesurée.
La liste de contrôle ci-dessus part du principe que le choix est déjà fait. Le tableau ci-dessous aborde la question précédente, à savoir lorsque une contrainte vous éloigne complètement de la réponse par défaut.
La matrice des limites : quand le choix par défaut ne fonctionne plus
| Scénario | Choix par défaut | Vérifiez avant de passer commande | Changer quand |
|---|---|---|---|
| Plateforme élévatrice pour AGV/AMR | Tige linéaire électrique avec capteur à effet Hall et option de freinage | Cycle de service en synchronisation par appariement ; force de maintien du frein | Si la course dépasse environ 1 m ou si le fonctionnement est continu : opter pour un système à ciseaux ou rotatif avec tringlerie |
| Pousseur ou séparateur d'emballages | Tige électrique dimensionnée pour un fonctionnement en cycle réel | Fréquence de cycle et variation du poids des produits | Débits dépassant les limites de fonctionnement électrique : la technologie pneumatique l'emporte en termes de coût par cycle |
| Équipements alimentaires ou pharmaceutiques lavables | Tige étanche, indice de protection IP65 et supérieur, options en acier inoxydable | Base et orientation des essais de pénétration réels | En présence de produits chimiques agressifs : privilégier un modèle pneumatique avec corps en acier inoxydable |
| Cellules de coulée ou de congélation | Tige conçue pour une plage de températures étendue | Les températures extrêmes réelles, et non les moyennes mesurées à proximité des pièces | Fenêtres hors normes : conception thermique hydraulique ou sur mesure |
| Zones contenant des poussières ou des gaz explosifs | Pneumatique par défaut, ou électrique certifié antidéflagrant | Conformité de la certification à la définition de la zone | Il existe des appareils électriques homologués pour cette zone et le système de rétroaction est obligatoire |
La règle qui s'applique aux cinq lignes : la réponse par défaut s'applique jusqu'à ce qu'une limite opérationnelle indique le contraire. La limite est toujours une question de mesure, jamais une question de catalogue.
Pannes sur le terrain : qu'est-ce qui provoque la défaillance des actionneurs des robots et pourquoi ?
Les pannes sur le terrain se regroupent en quatre types, et pour chacun d'entre eux, il existe un diagnostic que vous pouvez effectuer sans avoir recours à un laboratoire.
Un essai au banc réalisé dans des conditions calmes ne permet pas de tirer de conclusions quant au cycle de service. Même les moteurs qui passent avec succès un bref contrôle statique peuvent tout de même surchauffer après une heure de fonctionnement en cycle continu.
Une surchauffe en production, après un test de mise en service réussi, constitue le premier scénario classique. Un fabricant de robots l'a directement constaté : le moteur a supporté une charge sans problème pendant un bref test, puis a surchauffé dès que le fonctionnement est devenu continu (r/robotique, 2026). La cause est presque toujours liée au rapport cyclique, qui est interprété comme une valeur de crête plutôt que comme une moyenne, parfois en combinaison avec une tension d'alimentation hors spécifications. Recalculez le rapport cyclique à partir du rythme de production réel et vérifiez la tension d'alimentation en charge.
Les défaillances précoces sur l'ensemble d'un lot sont davantage liées à l'installation qu'à la fabrication. Une équipe étudiante participant à un concours a attribué les défaillances répétées des actionneurs à un frottement excessif au sein de son propre mécanisme : les actionneurs devaient supporter une charge latérale pour laquelle leur montage n'avait pas été conçu (Chef Delphi, 2026). Les listes de pannes courantes dans le secteur s'accordent sur les causes habituelles : surcharge, charge latérale, tension incorrecte, infiltration d'eau et dépassement de la charge admissible (Actuonix, 2025). Lorsque toutes les unités présentent le même défaut au même âge, vérifiez le parallélisme du montage avant de rejeter la faute sur le fournisseur.
La dérive de position et la perte de synchronisation constituent le troisième cas de figure. Une paire d'élévateurs qui s'arrêtait auparavant à l'horizontale commence à s'arrêter de travers ; une position enregistrée dans la mémoire ne peut plus être rappelée. La chaîne de rétroaction est à mettre en cause : un capteur à effet Hall mal aligné, un raccordement desserré ou l'usure d'une vis dont la classe de service est inférieure d'un cran à celle requise. Les moteurs grillés entrent également dans cette catégorie ; leur cause est généralement un cycle de service inadapté, une tension incorrecte ou la pénétration de corps étrangers à l'intérieur (Tavor, 2025).
L'eau et la contamination viennent clore cette liste. Une défaillance due à une infiltration est rarement imputable uniquement au joint d'étanchéité. Il s'agit d'un décalage entre l'indice de protection IP, l'exposition réelle aux projections d'eau et à la poussière, et l'orientation de montage choisie par le concepteur. Vérifiez à nouveau l'environnement par rapport à l'indice de protection, puis vérifiez l'orientation.
Ces quatre schémas ont un point commun important : trois d'entre eux ont été définis dès la phase de sélection, avant même que l'actionneur ne soit expédié. Les échecs nous enseignent la même leçon que la matrice des limites ci-dessus, mais avec moins de paperasse.
Liste de contrôle pour l'approvisionnement : ce qu'il faut exiger d'un fournisseur d'actionneurs
Tout ce qui a été dit jusqu’à présent se résume à une seule exigence en matière d’achat. Ce sont les limites qui déterminent la réussite sur le terrain, et ces limites s’appuient sur des preuves concrètes, et non sur des tableaux de catalogue. Cette exigence redéfinit la manière dont un fabricant d’équipements de robotique ou d’automatisation doit évaluer ses fournisseurs : consultez le tableau des paramètres en quatrième position, et évaluez au préalable les trois éléments suivants.
Tout d'abord, exigez des preuves des limites. Demandez comment le cycle de service nominal a été établi et sollicitez la base d'essai, pas seulement le pourcentage. Demandez si les valeurs de poussée sont nominales ou mesurées, et quelle est la tolérance de force réelle lors du contrôle à la réception. Vérifiez quel indice de protection s'applique selon l'orientation de montage, ainsi que la température maximale dans la zone la plus défavorable de votre installation. Un fournisseur qui répond avec aisance à ces questions a déjà testé les défaillances ; celui qui se contente de vous citer le catalogue ne l'a pas fait.
Deuxièmement, exigez des preuves de la qualité des processus. Un test de rodage suivi d’une inspection complète de chaque unité représente un engagement différent de celui d’un simple échantillonnage. C’est également vérifiable : demandez quelle est la durée du test de vieillissement et selon quels paramètres chaque unité est inspectée. Vérifiez les certifications requises par votre marché, généralement la norme ISO 9001 pour l’usine, les marquages CE et RoHS pour les produits, ainsi que la certification « antidéflagrante » lorsque les zones l’exigent. Si l’inspection par un organisme tiers est importante pour votre processus, demandez comment l’usine s’y prend pour la mettre en œuvre, car l’inspecteur vous demandera la documentation relative aux matériaux et aux essais.
Troisièmement, la réactivité face à la demande. Les frictions entre le prototype et la production constituent un coût caché en termes de délais. Vérifiez si la personnalisation implique une quantité minimale de commande, car les itérations de conception se comptent presque toujours sur moins de dix unités. Demandez que les délais de livraison des échantillons soient exprimés en heures ou en jours plutôt qu’en semaines, et que l’engagement de livraison soit ventilé entre les configurations standard et sur mesure. Vérifiez la durée de la garantie et ce que prévoit réellement, par écrit, l’engagement en matière de service après-vente pour les clients étrangers. Une durée de vie nominale d’environ 30 000 cycles constitue une référence utile pour évaluer les affirmations des fabricants industriels sérieux, mais demandez toujours quels tests ont permis d’aboutir à ce chiffre.
Commande d'évaluation des fournisseurs
- Données de référence : base d'essai du cycle de service, poussée mesurée par rapport à la poussée nominale, confirmation de l'indice de protection (IP) et de la température.
- Processus qualité : durée du test de vieillissement, registres d'inspection par unité, ISO 9001, CE, RoHS, certifications régionales.
- Réactivité : personnalisation sans quantité minimale de commande (MOQ), délai de livraison des échantillons, répartition des livraisons entre les produits standard et sur mesure, garantie écrite et conditions d'assistance.
- À découvrir dès maintenant : la fiche technique.
La stratégie de sélection découle de l'ensemble du guide. Pour les tâches de levage et de poussée, privilégiez les actionneurs linéaires électriques dotés d'un retour de position, car les alternatives pneumatiques ne permettent pas de boucler la boucle nécessaire à la synchronisation et à la mémorisation des positions. Pour tout le reste, laissez la matrice des contraintes trancher.
C'est dans ce troisième point de la liste de contrôle que nous avons élaboré notre propre réponse. Hoodland traite une commande sur mesure d'une seule pièce selon le même processus qu'une série de production. Il n'y a pas de quantité minimale de commande. Nos ateliers internes de moulage et d'usinage fabriquent des supports et des pièces de montage sur mesure, et les échantillons prototypes sont expédiés sous 72 heures. Notre gamme standard couvre des forces de poussée comprises entre 20 N et 6 000 N, avec des courses allant de 25 à 2 000 mm et des vitesses comprises entre 5 et 100 mm/s. Chaque unité est expédiée après avoir subi des tests de vieillissement et bénéficie d’une garantie d’un an. Nous regroupons les contrôleurs et les options de rétroaction dans un même catalogue, ce qui permet de tout regrouper auprès d’un seul fournisseur. Si vous établissez une liste de présélection, notre solutions sur mesure d'actionneurs électriques Cette page présente l'ensemble des options de personnalisation.
Concevez un actionneur linéaire sur mesure avec Hoodland
Indiquez la poussée, la course, la vitesse et le cycle de service. Vous recevrez une recommandation de dimensionnement, une offre sur mesure sans quantité minimale de commande et un délai de livraison de 72 heures pour les échantillons.
Lancer une demande de devis pour un actionneur sur mesureRéférences
- Fédération internationale de robotique. “ Cinq millions de robots sont désormais en service dans les usines du monde entier. ” 2026. ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally
- r/robotics. “ Test de charge des actionneurs, juste pour le plaisir ”. 2026. reddit.com/r/robotics/comments/1ttng4b/actuator_load_test_for_fun
- Chief Delphi. “ Pannes des actionneurs linéaires Actuonix ”. 2026. chiefdelphi.com/t/actuonix-linear-actuator-failures/516106
 English
 Chinese
 German
 Spanish
 French